Handboek · hoofdstuk 7Beweging beschrijven
Plaats, snelheid en versnelling: drie grafieken die samen één beweging vertellen
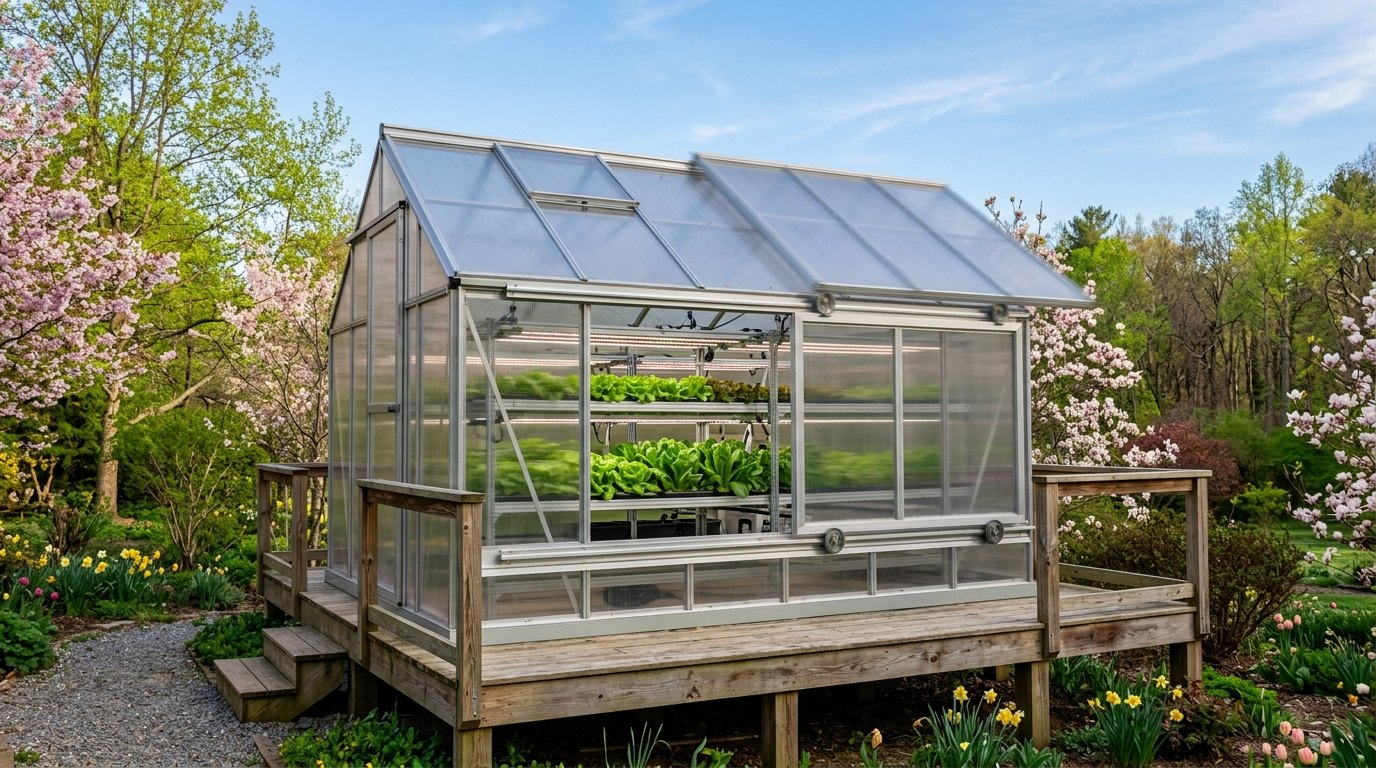
Een schuifpaneel dat zacht op gang komt, een steen die in een put valt, een auto die een noodstop maakt: om een beweging te voorspellen, moet je ze eerst nauwkeurig beschrijven. In dit hoofdstuk leer je werken met plaats, snelheid en versnelling, als formules en als grafieken. Je ontdekt dat de helling van de ene grafiek de volgende grafiek geeft, en dat de oppervlakte onder de (v,t)-grafiek de verplaatsing is. Daarmee beschrijf je de vrije val, reken je stopafstanden uit en ontwerp je de beweging van het automatische kasdak van Habitat.
- Je kan plaats, verplaatsing en afgelegde weg onderscheiden, met een gekozen positieve zin.
- Je kan gemiddelde en ogenblikkelijke snelheid berekenen en aflezen als helling van koorde en raaklijn in een (x,t)-grafiek.
- Je kan een eenparige rechtlijnige beweging (ERB) en een eenparig versnelde rechtlijnige beweging (EVRB) herkennen, beschrijven met formules en er problemen mee oplossen.
- Je kan de (x,t)-, (v,t)- en (a,t)-grafiek van eenzelfde beweging uit elkaar afleiden, met helling en oppervlakte.
- Je kan met de oppervlakte onder een (v,t)-grafiek een verplaatsing berekenen, ook bij een beweging in fasen.
- Je kan een vrije val berekenen met en de grenzen van dat model benoemen.
- Je kan een stopafstand opsplitsen in reactieafstand en remafstand en uitleggen waarom snelheid zo zwaar doorweegt.
- Je kan een beweging meten met een sensor, er snelheid en versnelling uit berekenen en een beweging stap voor stap simuleren in Python.
Wat je al weet, en wat nu komt
In hoofdstuk F14 berekende je een gemiddelde snelheid als afstand gedeeld door tijd, , en zette je om tussen m/s en km/h (delen of vermenigvuldigen met 3,6). Je las een (s,t)-grafiek: een rechte betekent een constante snelheid, en hoe steiler de rechte, hoe sneller. In de figuur rijdt de fietser in 4 s 20 m verder: 5,0 m/s.
In hoofdstuk 4 zag je dat een vallende steen of een remmende auto geen rechte maar een parabool geeft, en rekende je met de formule voor de stopafstand zonder te weten waar ze vandaan komt. In hoofdstuk 6 leerde je dat snelheid een vector is: ze heeft een grootte en een richting.
Nu bouw je daarop verder. In dit hoofdstuk
- geef je een beweging een as met een positieve zin, zodat snelheid een teken krijgt;
- maak je onderscheid tussen de snelheid gemiddeld over een tijdsduur en op één ogenblik;
- voer je de versnelling in: hoe snel de snelheid verandert;
- leer je drie grafieken van één beweging samen lezen, met helling en oppervlakte;
- leid je de formules voor vallen en remmen zelf af.
Alles in dit hoofdstuk gebeurt langs een rechte lijn: een gang, een rail, een verticale val, een rechte weg. Dan volstaat één getal voor de plaats en een teken voor de richting. Bewegingen in een vlak, zoals een schuine worp, komen in hoofdstuk E8: daar worden plaats, snelheid en versnelling vectoren met twee componenten.
Plaats, verplaatsing en gemiddelde snelheid
Om een beweging langs een rechte te beschrijven, kies je eerst een as: een oorsprong (waar is) en een positieve zin. De plaats van het voorwerp is dan een getal met een eenheid, dat ook negatief mag zijn (links van de oorsprong).
- De verplaatsing tussen twee tijdstippen is het verschil van de plaatsen: . Ze is positief als het voorwerp netto in de positieve zin opgeschoven is, negatief als het netto teruggegaan is. Wat er onderweg gebeurde, telt niet.
- De afgelegde weg is de lengte van het hele traject, heen en terug samen. Die is nooit negatief, en nooit kleiner dan de grootte van de verplaatsing.
Wat je in hoofdstuk F14 berekende, afgelegde weg gedeeld door tijd, noemen we voortaan de gemiddelde baansnelheid. Beweegt een voorwerp in één zin zonder om te keren, dan zijn de twee gelijk. Keert het om, zoals het robotje in de figuur, dan niet.
is een tijdstip (een aflezing van de klok, net als een aflezing op de as). is een tijdsduur (een verschil van twee aflezingen). Start je de klok bij het begin van de beweging, dan vallen ze samen, maar het blijven twee verschillende dingen.
Het inspectierobotje in de gang
Een inspectierobotje (hoofdstuk 33) rijdt door de lange gang van het station, van de woonmodule naar de klimaatmodule. Op staat het op . Het rijdt in 14 s naar , meet 6 s lang de temperatuur, en rijdt in 8 s terug naar . Bereken de snelheid in elke fase, de verplaatsing, de afgelegde weg, de gemiddelde snelheid en de gemiddelde baansnelheid over de hele rit.
- : , , ,
- per fase, , afgelegde weg, en gemiddelde baansnelheid
- 1Heen: .
- 2Wachten: .
- 3Terug: : even snel, maar in de negatieve zin.
- 4Verplaatsing: . Afgelegde weg: .
- 5Gemiddelde snelheid: . Gemiddelde baansnelheid: .
Ogenblikkelijke snelheid: de raaklijn
Een auto die optrekt, rijdt elke seconde verder dan de vorige: zijn (x,t)-grafiek is een kromme. Welke snelheid heeft hij op ? De gemiddelde snelheid over de hele rit is de helling van de koorde, de rechte tussen begin- en eindpunt: in de figuur . Maar op gaat de auto duidelijk sneller dan dat.
Neem de koorde over een steeds kleiner tijdsinterval rond : van 6 tot 7 s, van 6 tot 6,1 s, van 6 tot 6,01 s. De koorde draait dan naar een grensstand: de raaklijn, die de kromme in dat ene punt raakt. De helling van de raaklijn is de ogenblikkelijke snelheid. Hier: .
Een snelheidsmeter, een flitspaal of een trajectcontrole doet in wezen hetzelfde, met een kleine of een grote : een flitspaal meet de verplaatsing over een fractie van een seconde, een trajectcontrole over enkele minuten. Die laatste geeft dus een gemiddelde snelheid.
De grensstand van de koorde is precies wat de wiskunde een afgeleide noemt. In hoofdstuk E1 schrijf je en reken je hem exact uit. Hier lees je hem af met een raaklijn, of je benadert hem met een kleine .
De eenparige rechtlijnige beweging (ERB)
Een beweging langs een rechte met een constante snelheid heet eenparig rechtlijnig (ERB). 'Eenparig' betekent: in gelijke tijden gelijke verplaatsingen. Dan is de ogenblikkelijke snelheid op elk moment gelijk aan de gemiddelde, en is de plaats een lineaire functie van de tijd (hoofdstuk 4):
Dezelfde beweging kan je op drie manieren tekenen:
- (x,t): een schuine rechte, met helling ;
- (v,t): een horizontale lijn op hoogte ;
- (a,t): een horizontale lijn op nul (de snelheid verandert niet).
In de (v,t)-grafiek zit nog iets verborgen. Het gearceerde vlak onder de lijn is een rechthoek met hoogte en breedte . Zijn oppervlakte is : precies de verplaatsing. Let op de eenheden: m/s maal s geeft m. Dat idee, oppervlakte onder de (v,t)-grafiek = verplaatsing, blijft gelden als de snelheid niet constant is, en maakt het de rest van het hoofdstuk makkelijk.
Is de snelheid negatief, dan ligt de oppervlakte onder de -as. Tel ze dan negatief: het voorwerp gaat terug. Zo gaf het robotje heen en terug, samen verplaatsing. Voor de afgelegde weg tel je alle oppervlaktes positief.
Twee tegenliggers
Op een rechte weg rijdt fietser A vanaf het dorpsplein () naar het oosten aan 18 km/h. Op hetzelfde moment vertrekt 900 m oostelijker een bestelwagen B naar het westen aan 54 km/h. Wanneer en waar kruisen ze elkaar?
- A: ,
- B: , (oost is positief)
- tijdstip en plaats van de ontmoeting
- 1Kies één as voor beide: oorsprong op het plein, oost positief. Zet de snelheden om naar m/s: , (naar het westen, dus negatief).
- 2Twee ERB's: en (x in m, t in s).
- 3Ze kruisen elkaar als ze op dezelfde plaats zijn: , dus en .
- 4Plaats: . Controle met B: .
Versnelling: hoe snel de snelheid verandert
Als de snelheid verandert, versnelt het voorwerp. De versnelling zegt met hoeveel de snelheid per seconde verandert:
In een (v,t)-grafiek is de versnelling de helling, zoals de snelheid de helling is in een (x,t)-grafiek. Een horizontale lijn: geen versnelling. Een stijgende lijn: positieve versnelling. Een dalende lijn: negatieve versnelling. Is de versnelling tegengesteld aan de snelheid, dan wordt het voorwerp trager: we spreken dan van een vertraging.
| situatie | versnelling (ongeveer) |
|---|---|
| schuifpaneel van het kasdak (zacht aanlopen) | 0,10 m/s² |
| lift die vertrekt | ongeveer 1 m/s² |
| gezinsauto van 0 naar 100 km/h in 10 s (gemiddeld) | 2,8 m/s² |
| vrije val (zonder luchtweerstand) | 9,81 m/s² |
| noodstop op droog asfalt | −7 à −8 m/s² |
Het teken van hangt af van de gekozen positieve zin, niet van 'sneller of trager'. Een steen die je loslaat, met 'omhoog' als positieve zin, heeft en gaat toch steeds sneller: wordt , , ... De regel is: hebben en hetzelfde teken, dan wordt het voorwerp sneller; een tegengesteld teken, dan trager.
Een bal die je recht omhoog gooit, staat in het hoogste punt heel even stil: . Maar zijn snelheid blijft veranderen, van omhoog naar omlaag, met 9,81 m/s per seconde. Op de top is , niet nul. Anders zou de bal daar blijven hangen.
De eenparig versnelde rechtlijnige beweging (EVRB)
Bij een constante versnelling verandert de snelheid elke seconde met evenveel: de (v,t)-grafiek is een rechte. Dat is een EVRB (ook eenparig veranderlijke rechtlijnige beweging genoemd, want de versnelling mag negatief zijn). Met de snelheid op :
Waar is het voorwerp? Gebruik de oppervlakte onder de (v,t)-grafiek. Tussen 0 en is dat vlak een trapezium: een rechthoek met hoogte en een driehoek erbovenop met hoogte . De rechthoek levert , de driehoek . Samen:
Zonder de tijd. Soms ken je de tijd niet, wel de afstand, zoals bij remmen. Het trapezium heeft oppervlakte (gemiddelde hoogte maal breedte), en uit volgt . Vul in en vereenvoudig (merkwaardig product):
De tweede formule geldt alleen bij een constante versnelling: dan is de gemiddelde snelheid het gemiddelde van begin- en eindsnelheid. Bij het robotje of de tram (werkboek) mag je ze niet gebruiken.
Het kasdak in drie grafieken
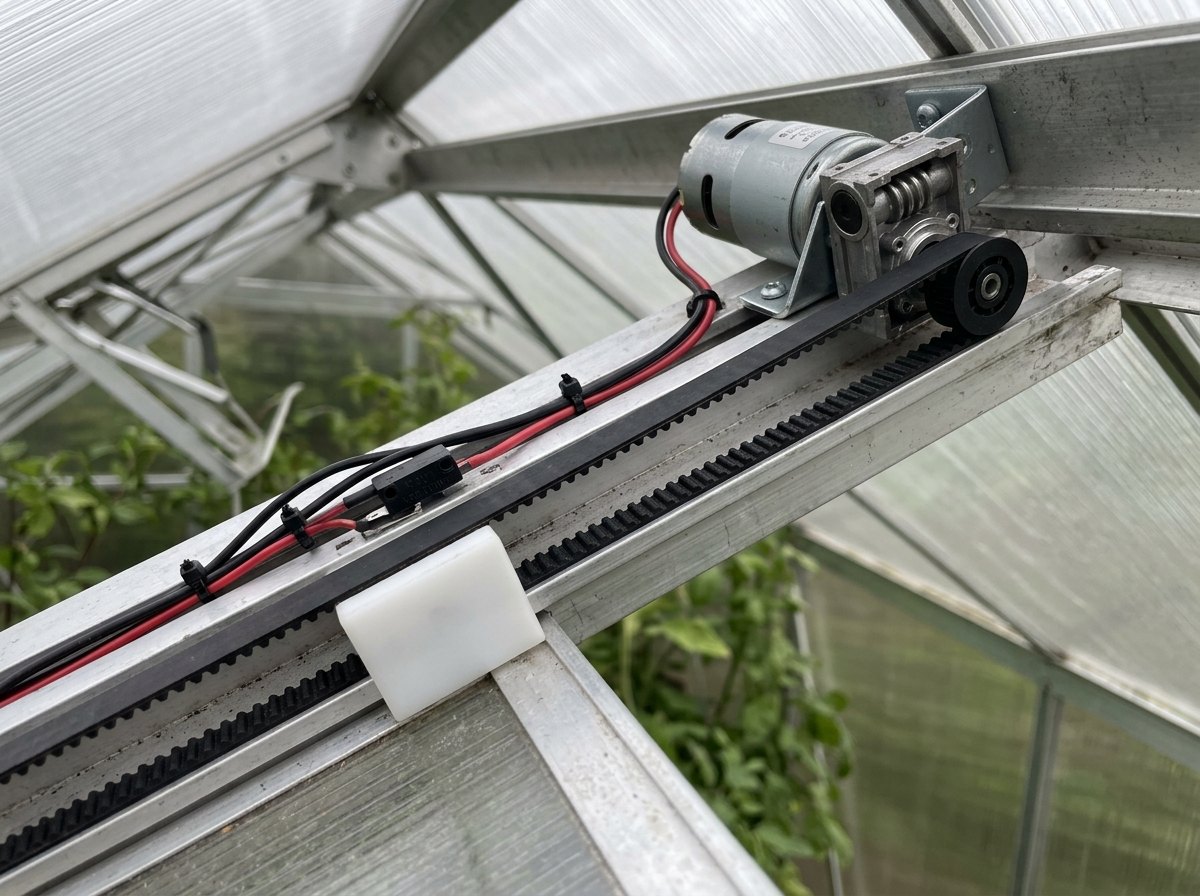
Het kasdak van de klimaatmodule heeft een schuifpaneel: een polycarbonaatplaat in een aluminium kader die over twee rails langs de dakhelling schuift en een opening van 0,60 m vrijmaakt. De sturing laat de motor zacht aanlopen en zacht stoppen: 1,0 s versnellen tot 0,10 m/s, dan aan constante snelheid, en 1,0 s afremmen. Een schok aan het begin en het eind zou de riem, de rails en het paneel belasten (waarom, zie je in hoofdstuk 8). De drie grafieken tonen dezelfde beweging.
- 1Aanlopen: een parabool
. De grafiek buigt naar boven (hol): elke tiende seconde gaat het paneel iets verder dan de vorige. Na 1,0 s heeft het maar 5 cm afgelegd.
- 2Helling = snelheid
In de middenfase is de (x,t)-grafiek recht: 0,20 m in 2 s, dus 0,10 m/s. Dat is precies de hoogte van de (v,t)-grafiek eronder.
- 3Afremmen: de grafiek wordt vlak
De helling neemt af tot nul: de (x,t)-grafiek buigt naar beneden (bol) en loopt horizontaal uit op 0,60 m. Een knik zou betekenen dat het paneel in één klap stilstaat.
- 4Oppervlakte = verplaatsing
Het trapezium onder de (v,t)-grafiek: . Dat is de hoogte waarop de (x,t)-grafiek eindigt.
- 5Helling van (v,t) = versnelling
Stijgend stuk: 0,10 m/s in 1,0 s, dus . Vlak stuk: . Dalend stuk: . De (a,t)-grafiek is die hellingen, als trappen.
- 6Een idealisering
In dit model springt de versnelling in één klap van 0 naar −0,10 m/s². Bij een echte aandrijving gebeurt dat in een korte, maar niet nul tijd. Voor de verplaatsing maakt dat praktisch geen verschil; voor de schokken in de riem wel (hoofdstuk 8).
Habitat: hoe lang duurt het openen?
De slag van het schuifpaneel is 0,60 m. De sturing versnelt en vertraagt met 0,10 m/s² en de topsnelheid is 0,10 m/s. Hoe lang moet de motor aan topsnelheid draaien, hoe lang duurt het openen, en wat is de gemiddelde snelheid?
- (aanlopen), (afremmen)
- , totale tijd ,
- 1Aanlopen (EVRB vanuit rust): ; .
- 2Afremmen is het spiegelbeeld: en . (Controle met de formule zonder tijd: geeft .)
- 3Middenfase (ERB): er blijft over, aan 0,10 m/s: .
- 4Totaal: . Gemiddelde snelheid: .
Twee loden kogels in Delft
Bijna tweeduizend jaar lang volgde men de Griekse filosoof Aristoteles: een zwaar voorwerp valt sneller dan een licht, en wel in verhouding tot zijn gewicht. Een kogel die tien keer zwaarder is, zou tien keer sneller vallen. Het klinkt logisch: een steen valt nu eenmaal sneller dan een veer.
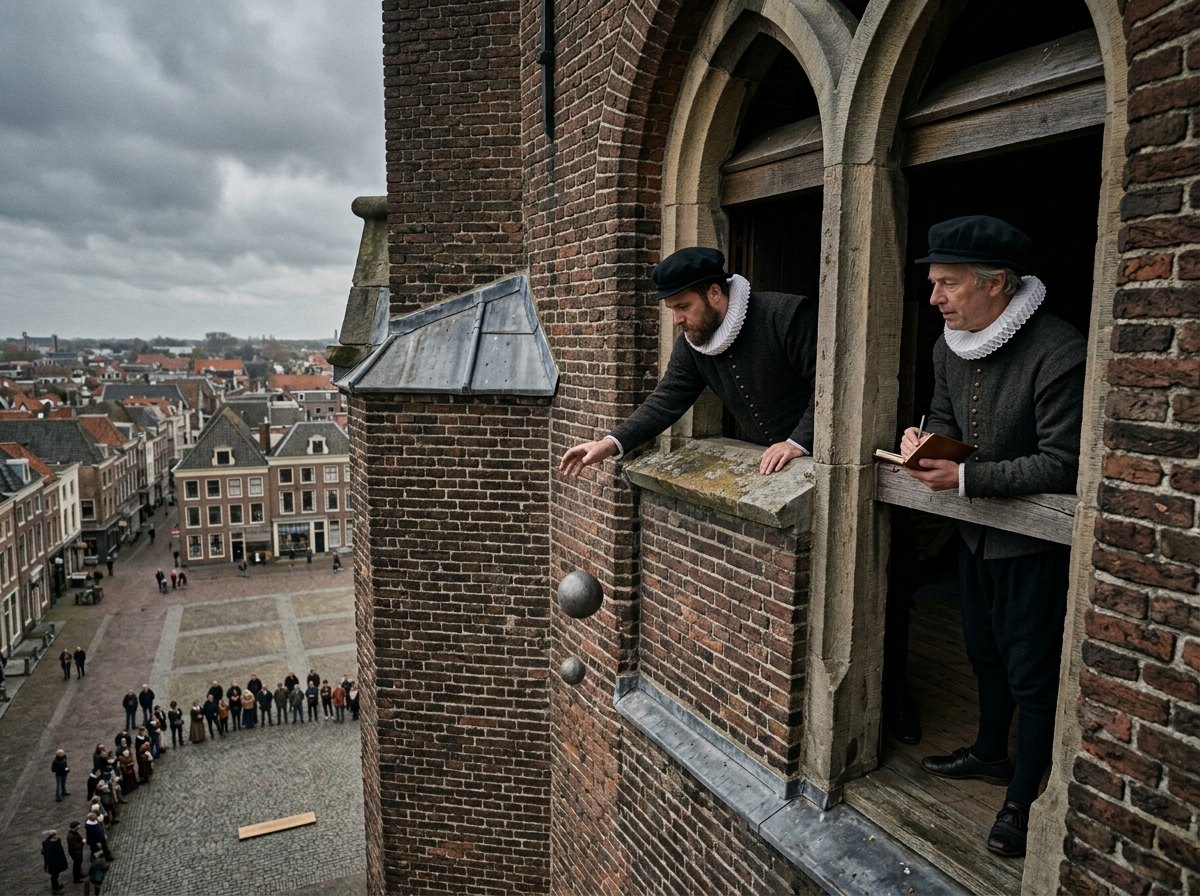
De Bruggeling Simon Stevin, ingenieur en wiskundige, testte het. In zijn boek over de weegkunde (De Beghinselen der Weeghconst, 1586) beschrijft hij hoe hij met zijn vriend Jan Cornets de Groot, burgemeester van Delft en vader van de rechtsgeleerde Hugo de Groot, twee loden kogels liet vallen, de ene tien keer zwaarder dan de andere, van ongeveer dertig voet hoog (een kleine 10 m) op een plank. Ze hoorden één klap, niet twee. Volgens Aristoteles had de lichte kogel pas lang na de zware moeten neerkomen. Het beroemde verhaal over Galilei die kogels van de scheve toren van Pisa liet vallen, kennen we alleen uit een levensbeschrijving door een leerling; historici twijfelen of die proef zo gebeurd is.
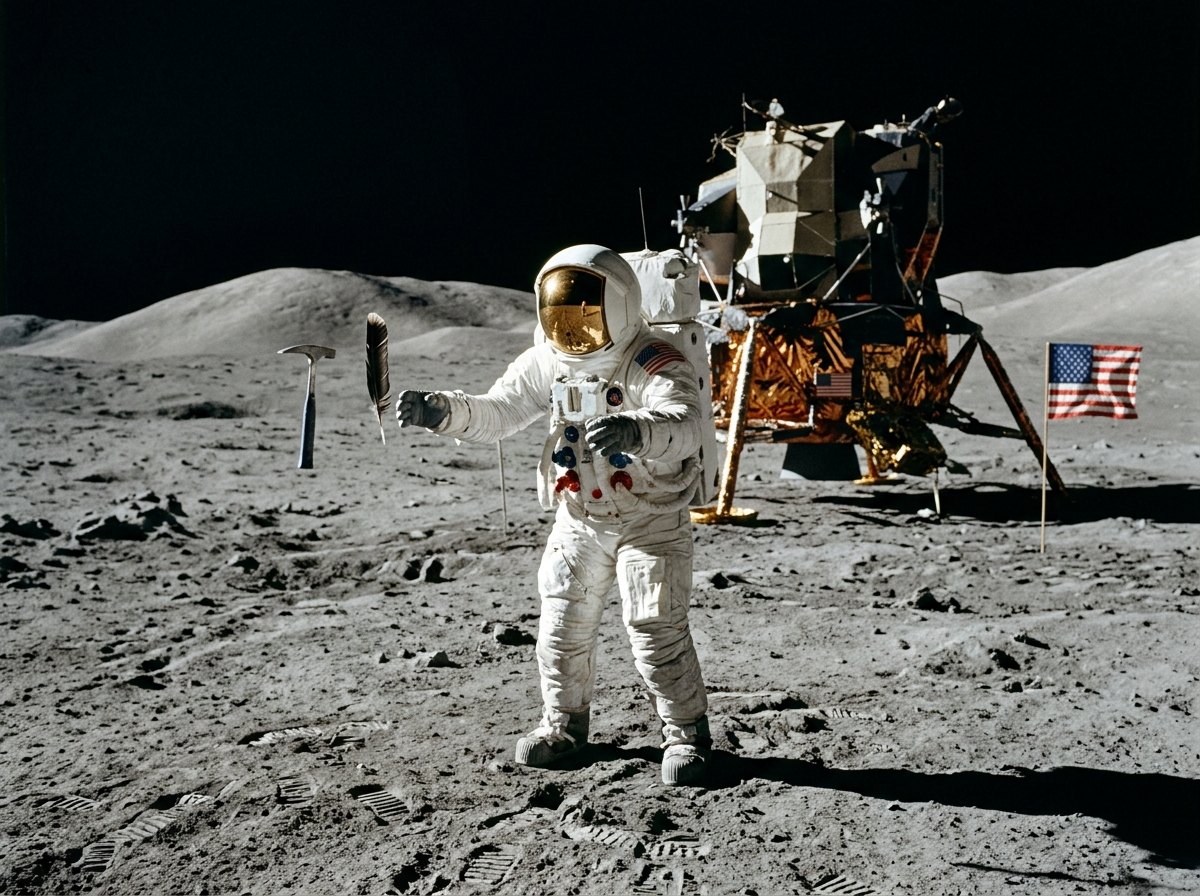
Waarom valt een veer dan toch trager? Door de luchtweerstand, die voor een lichte, grote veer veel meer uitmaakt dan voor een kleine, zware kogel. Zonder lucht vallen alle voorwerpen even snel. Dat werd op 2 augustus 1971 voor miljoenen tv-kijkers getoond: op de maan, waar geen lucht is, liet astronaut David Scott van de Apollo 15-missie een hamer en een valkenveer tegelijk los. Ze raakten tegelijk de grond, trager dan op aarde, want de valversnelling op de maan is maar 1,62 m/s².
Een goede proef kan een eeuwenoud 'gezond verstand' onderuithalen. En een model heeft voorwaarden: 'alle voorwerpen vallen even snel' geldt als de luchtweerstand te verwaarlozen is. Voor een loden kogel over 10 m is dat zo; voor een veer of een valschermspringer niet (hoofdstuk 4 en 8).
De vrije val
Een voorwerp dat alleen onder invloed van de zwaartekracht beweegt, maakt een vrije val. Zolang de luchtweerstand te verwaarlozen is, is dat een EVRB met een versnelling die voor alle voorwerpen dezelfde is: de valversnelling .
| (s) | 0 | 1 | 2 | 3 | 4 |
|---|---|---|---|---|---|
| snelheid (m/s) | 0 | 9,81 | 19,6 | 29,4 | 39,2 |
| gevallen afstand (m) | 0 | 4,9 | 19,6 | 44,1 | 78,5 |
| afstand in die seconde (m) | 4,9 | 14,7 | 24,5 | 34,3 |
In de laatste rij herken je de oneven getallen van Galilei uit hoofdstuk 4 (4,9 × 1, 3, 5, 7). De in m/s² is hetzelfde getal als de 9,81 N/kg uit hoofdstuk F11: waarom dat zo is, zie je in hoofdstuk 8.
Omhoog gooien. Een bal die je omhoog gooit, maakt ook een vrije val, met een beginsnelheid. Neem omhoog als positieve zin: en , de parabool van de worp uit hoofdstuk 4. De versnelling is tijdens de hele vlucht : bij het stijgen, op de top en bij het dalen.
is niet overal precies 9,81 m/s²: aan de evenaar ongeveer 9,78, aan de polen 9,83, in België 9,81. Belangrijker is de luchtweerstand: een steen die 1 s valt, wijkt nauwelijks af van het model; een valschermspringer haalt na ruim tien seconden een eindsnelheid van ongeveer 200 km/h (hoofdstuk 4) en versnelt dan niet meer. Waarom, leer je met de krachten in hoofdstuk 8.
Hoe diep is de put?
Je laat een steen in een droge put vallen en hoort hem 2,4 s later op de bodem slaan. Hoe diep is de put ongeveer? Met welke snelheid raakt de steen de bodem? Hoe groot is de fout omdat het geluid tijd nodig heeft om terug te komen?
- (tot je het hoort)
- ; geluidssnelheid
- diepte
- snelheid bij de bodem
- invloed van de looptijd van het geluid
- 1Eerste benadering: verwaarloos de looptijd van het geluid en de luchtweerstand. Dan valt de steen 2,4 s: .
- 2Snelheid bij de bodem: , ongeveer 85 km/h. (Of zonder tijd: .)
- 3Het geluid legt 28 m terug af in . De steen viel dus maar ongeveer 2,32 s, en de put is minder diep: .
Reactietijd en remweg
Een bestuurder ziet een gevaar. Voor de remmen werken, verstrijkt de reactietijd : zien, begrijpen, beslissen, de voet verplaatsen. In het verkeer rekent men met ongeveer 1 s (voor een alerte bestuurder in een eenvoudige situatie wat minder, moe of afgeleid veel meer). Tijdens die reactietijd rijdt de auto gewoon door aan zijn snelheid: een ERB. Daarna remt hij tot stilstand, bij benadering met een constante vertraging : een EVRB.
In de (v,t)-grafiek zie je de twee stukken als twee oppervlaktes: een rechthoek (reactie) en een driehoek (remmen). De remvertraging hangt vooral af van het wegdek en de banden:
| wegdek (goede banden) | remvertraging (orde van grootte) |
|---|---|
| droog asfalt | 7 à 8 m/s² |
| nat asfalt | ongeveer 5 m/s² |
| sneeuw | ongeveer 2 m/s² |
| ijzel | 1 m/s² of minder |
De reactieafstand groeit evenredig met de snelheid, de remafstand met het kwadraat: twee keer zo snel is vier keer zo ver remmen. Daarom wordt een stopafstand bij hoge snelheid zo snel groot:
| snelheid | reactieafstand | remafstand | stopafstand |
|---|---|---|---|
| 30 km/h | 8,3 m | 5,0 m | 13,3 m |
| 50 km/h | 13,9 m | 13,8 m | 27,7 m |
| 70 km/h | 19,4 m | 27,0 m | 46,5 m |
| 90 km/h | 25,0 m | 44,6 m | 69,6 m |
| 120 km/h | 33,3 m | 79,4 m | 112,7 m |
Reactietijd 1,0 s, remvertraging 7,0 m/s² (droog asfalt).
Wie een bericht leest op een smartphone, kijkt al snel twee seconden niet naar de weg. Bij 50 km/h is dat 28 m 'blind' rijden: meer dan de hele stopafstand van een alerte bestuurder. Alcohol, vermoeidheid en afleiding verlengen de reactietijd; nat of glad wegdek verkleint de remvertraging. Beide tellen op.
Vijftien meter voor een kind
In een schoolstraat stapt een kind plots 15 m voor een auto de weg op. Reken met een reactietijd van 1,0 s en een remvertraging van 7,0 m/s² (droog). Komt de auto op tijd tot stilstand als hij 30 km/h rijdt? En als hij 50 km/h rijdt: met welke snelheid raakt hij het kind dan nog?
- , ,
- of
- stopafstand bij 30 km/h
- snelheid op 15 m bij 50 km/h
- 130 km/h . Reactieafstand ; remafstand . Stopafstand 13,3 m: de auto staat 1,7 m voor het kind stil.
- 250 km/h . Reactieafstand : na 1 s is de auto al bijna bij het kind, en hij heeft nog niet geremd.
- 3Hij remt nog over . Formule zonder tijd: , dus .
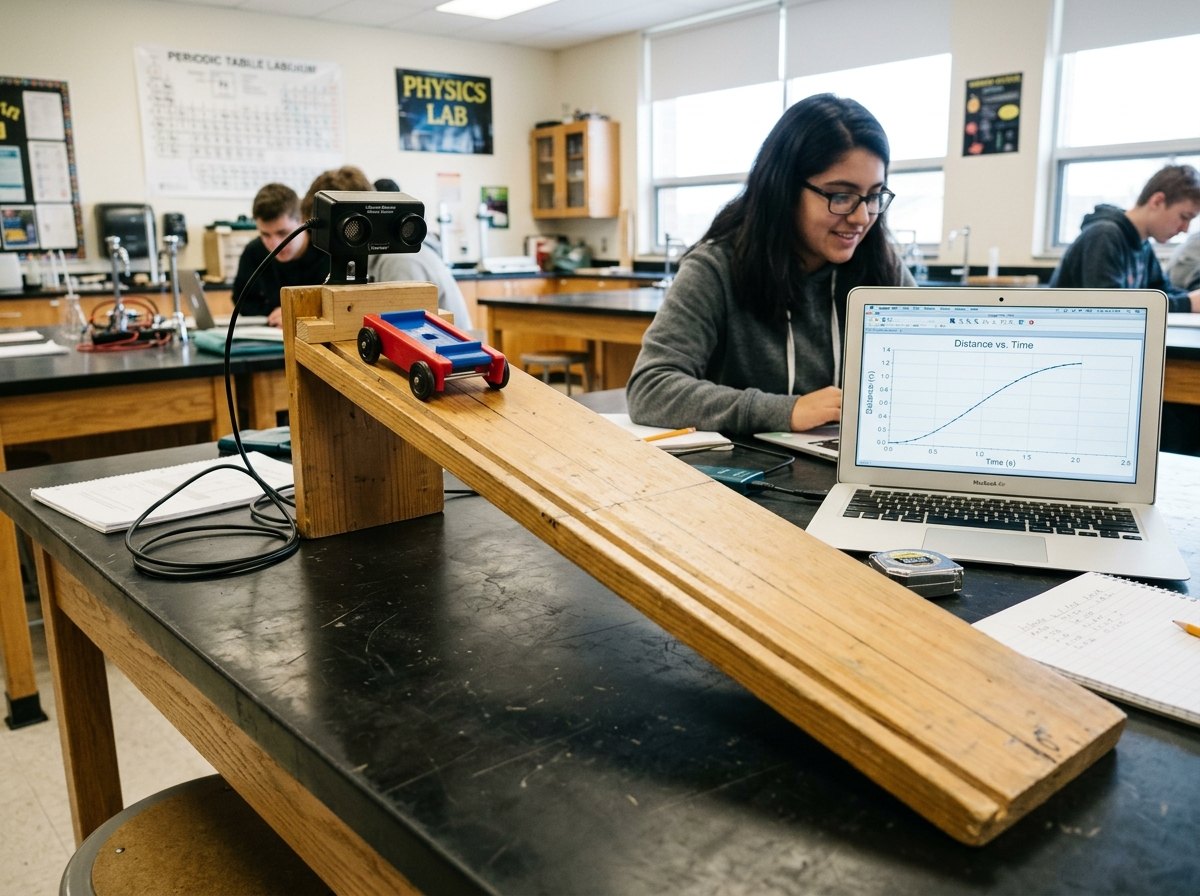
Een karretje meten met een afstandssensor
Een karretje rolt vanuit rust van een licht hellende plank. Is dat een EVRB, en hoe groot is de versnelling?
- plank van 1,5 m, aan één kant 8 cm opgehoogd
- karretje met lichte, vlot draaiende wielen
- ultrasone afstandssensor HC-SR04 met Arduino (code op het volgende blad) en een computer
- rekenblad of Python
- als alternatief: smartphone op statief en een meetlint in beeld (videoanalyse)
- 1Zet de sensor bovenaan de plank, gericht langs de plank. Zet het karretje 20 cm voor de sensor en houd het vast.
- 2Start de meting en laat het karretje los zonder duwen. De sensor meet elke 0,1 s de afstand.
- 3Neem uit de meting één punt om de 0,2 s, vanaf het loslaten. Zet tegen in een grafiek.
- 4Bereken per interval de gemiddelde snelheid en zet ze uit in het midden van het interval.
- 5Is de (v,t)-grafiek een rechte? Bepaal de helling: de versnelling.
| (s) | 0,0 | 0,2 | 0,4 | 0,6 | 0,8 | 1,0 | 1,2 | 1,4 | 1,6 | 1,8 | 2,0 | 2,2 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| (m) | 0,200 | 0,210 | 0,238 | 0,285 | 0,353 | 0,439 | 0,546 | 0,672 | 0,814 | 0,977 | 1,161 | 1,362 |
De (x,t)-punten liggen op een parabool. De snelheden per interval (0,050; 0,140; 0,235; ... 1,005 m/s) liggen op een rechte met een helling van 0,48 m/s². De rechte gaat (bijna) door de oorsprong: het karretje vertrok vanuit rust.
Een (v,t)-grafiek die recht is, betekent een constante versnelling: het is een EVRB met . Controle: de parabool door de (x,t)-punten is , en geeft ook .
Waarom zet je de snelheid in het midden van het interval? Bij een constante versnelling is de gemiddelde snelheid over een interval gelijk aan de ogenblikkelijke snelheid in het midden ervan (). Zou je ze aan het begin van het interval zetten, dan schuift de hele rechte 0,1 s op.
Zonder wrijving voorspelt hoofdstuk 6 een versnelling . De gemeten waarde is 8 % kleiner: rolweerstand, en de wielen moeten ook gaan draaien. Merk ook op dat de snelheden meer schommelen dan de plaatsen: bij een verschil tellen de absolute fouten op (hoofdstuk 1), dus twee keer 1,5 mm is 3 mm, en gedeeld door 0,2 s wordt dat tot 0,015 m/s op de snelheid. Afleiden versterkt ruis.
Arduino: elke 0,1 s de plaats meten
De HC-SR04 zendt een korte ultrasone puls uit en meet hoe lang het duurt tot de echo terugkomt. Het geluid legt de afstand heen en terug af, dus . De sketch meet op vaste tijdstippen met millis() in plaats van delay(), zodat de tijdstap niet langer wordt door de meting zelf (hoofdstuk 29). De uitvoer is een tabel met een puntkomma tussen de kolommen, die je in een rekenblad of in Python inleest.
// afstand.ino - de plaats van een karretje meten met een HC-SR04, elke 0,1 sconst int TRIG = 9; // trigger-pin van de sensorconst int ECHO = 10; // echo-pin van de sensorconst unsigned long STAP_MS = 100; // meetinterval in millisecondenunsigned long start; // tijdstip van de eerste metingunsigned long n = 0; // nummer van de meting float meetAfstand() { // afstand in meter digitalWrite(TRIG, LOW); delayMicroseconds(2); digitalWrite(TRIG, HIGH); // een puls van 10 microseconden start een meting delayMicroseconds(10); digitalWrite(TRIG, LOW); unsigned long duur = pulseIn(ECHO, HIGH, 30000UL); // looptijd heen en terug (microseconden) return duur * 343.0 / 2.0 / 1000000.0; // geluid: 343 m/s bij 20 graden} void setup() { pinMode(TRIG, OUTPUT); pinMode(ECHO, INPUT); Serial.begin(115200); Serial.println("t (s);x (m)"); start = millis();} void loop() { if (millis() - start >= n * STAP_MS) { // tijd voor de volgende meting? float x = meetAfstand(); Serial.print(n * STAP_MS / 1000.0, 1); // tijd in seconden, 1 decimaal Serial.print(';'); Serial.println(x, 3); // plaats in meter, 3 decimalen n++; }}Aansluiten: VCC op 5 V, GND op GND, TRIG op pin 9, ECHO op pin 10. De sensor meet van ongeveer 2 cm tot een paar meter, met een onzekerheid van enkele millimeter. Krijgt de sensor geen echo binnen 30 ms, dan geeft pulseIn 0 terug en print de sketch : gooi die regels weg. De geluidssnelheid hangt af van de temperatuur (331 m/s bij 0 °C, 343 m/s bij 20 °C): in een koude kas meet de sensor dus een paar procent te veel.
Python: het kasdak stap voor stap
Een computer kent geen oppervlaktes of hellingen, maar kan wel heel veel kleine stapjes zetten. Het programma verdeelt de beweging van het schuifpaneel in stapjes van 0,01 s. In elk stapje verandert de snelheid met (de helling van de (v,t)-grafiek) en de plaats met de oppervlakte van een smal trapezium onder de (v,t)-grafiek. Zo bouwt het de (v,t)- en de (x,t)-grafiek op uit de (a,t)-grafiek.
# kasdak.py - de beweging van het schuifpaneel stap voor stap berekenenDT = 0.01 # tijdstap (s)A = 0.10 # versnelling bij aanlopen en afremmen (m/s2) def versnelling(t): """Het bewegingsprofiel: 1 s aanlopen, 5 s constante snelheid, 1 s afremmen.""" if t < 1.0: return A elif t < 6.0: return 0.0 elif t < 7.0: return -A return 0.0 v, x = 0.0, 0.0print(" t (s) a (m/s2) v (m/s) x (m)")for stap in range(800): # 800 stappen van 0,01 s = 8 s t = stap * DT a = versnelling(t + DT / 2) # versnelling in het midden van de stap v_nieuw = max(v + a * DT, 0.0) # a is de helling van (v,t); het paneel keert niet om x = x + (v + v_nieuw) / 2 * DT # oppervlakte van een smal trapezium onder v v = v_nieuw if (stap + 1) % 50 == 0: # om de 0,5 s een regel print(f"{t + DT:6.1f} {a:8.2f} {v:7.3f} {x:6.3f}")Uitvoer (gecontroleerd door het programma te draaien; de regels tussen 2 en 5,5 s zijn weggelaten):
  t (s)   a (m/s2)   v (m/s)   x (m)
   0.5       0.10     0.050    0.013
   1.0       0.10     0.100    0.050
   1.5       0.00     0.100    0.100
   2.0       0.00     0.100    0.150
   ...
   5.5       0.00     0.100    0.500
   6.0       0.00     0.100    0.550
   6.5      -0.10     0.050    0.588
   7.0      -0.10     0.000    0.600
   7.5       0.00     0.000    0.600
   8.0       0.00     0.000    0.600
Na 7,0 s staat het paneel stil op 0,600 m, zoals het voorbeeld voorspelde. Het voordeel van deze aanpak: verander de functie versnelling (een ander profiel, een haperende motor, een versnelling die van de kracht afhangt) en het programma rekent de beweging opnieuw uit, ook als er geen formule meer voor bestaat. In hoofdstuk 8 laat je de versnelling volgen uit de krachten; in hoofdstuk E4 leer je hoe groot de fout van zo'n stapmethode is.
Overzicht: beweging langs een rechte
| symbool | betekenis | eenheid |
|---|---|---|
| plaats | m | |
| snelheid | m/s | |
| versnelling | m/s² | |
| tijd | s |
| symbool | betekenis | eenheid |
|---|---|---|
| valversnelling, 9,81 in België | m/s² |
| symbool | betekenis | eenheid |
|---|---|---|
| reactietijd, ongeveer 1 s | s | |
| remvertraging, droog 7 à 8 | m/s² |
| grafiek | helling is | oppervlakte eronder is |
|---|---|---|
| (x,t) | de snelheid | (geen betekenis) |
| (v,t) | de versnelling | de verplaatsing |
| (a,t) | (niet nodig in dit hoofdstuk) | de snelheidsverandering |
| beweging | (x,t) | (v,t) | (a,t) |
|---|---|---|---|
| stilstand | horizontaal | op nul | op nul |
| ERB | schuine rechte | horizontaal | op nul |
| EVRB, sneller | parabool, hol | rechte weg van nul | horizontaal, zelfde teken als |
| EVRB, trager | parabool, bol | rechte naar nul | horizontaal, tegengesteld aan |
| snelheid | reactieafstand | remafstand | stopafstand |
|---|---|---|---|
| 30 km/h | 8,3 m | 5,0 m | 13,3 m |
| 50 km/h | 13,9 m | 13,8 m | 27,7 m |
| 70 km/h | 19,4 m | 27,0 m | 46,5 m |
| 90 km/h | 25,0 m | 44,6 m | 69,6 m |
| 120 km/h | 33,3 m | 79,4 m | 112,7 m |
Reactietijd 1,0 s, remvertraging 7,0 m/s² (droog asfalt).
| controlelijst |
|---|
| as gekozen: oorsprong en positieve zin; tekens van en daarmee in overeenstemming |
| km/h omgezet naar m/s (delen door 3,6) |
| formules van de EVRB alleen gebruikt bij een constante versnelling; anders in fasen werken |
| antwoord gecontroleerd met een tweede methode (oppervlakte, formule zonder tijd) |
Waar beweging terugkomt
Dit hoofdstuk beschrijft hoe iets beweegt, zonder te vragen waarom. Het waarom zijn de krachten: in het volgende hoofdstuk koppel je de versnelling aan de resulterende kracht. Samen vormen ze de basis van de mechanica. Wiskundig zijn helling en oppervlakte het begin van de afgeleide en de integraal, de twee pijlers van Expert.
Gemiddelde snelheid, km/h en m/s, de (s,t)-grafiek en de eenparige beweging.
De lineaire en de kwadratische functie: nu met een fysische betekenis voor elke coëfficiënt.
Snelheid en versnelling zijn vectoren; op een helling is de versnelling g sin α.
Waarom een voorwerp versnelt: de resulterende kracht, F = m · a.
Waarom de remweg met v² groeit: de bewegingsenergie ½ m v².
De motor van het kasdak kiezen en zacht laten aanlopen met PWM.
Een robot die zijn plaats bijhoudt uit snelheid en tijd, en afstand meet met ultrasoon geluid.
De raaklijn als afgeleide: v = dx/dt en a = dv/dt, exact uitgerekend.
De oppervlakte onder de (v,t)-grafiek als integraal.
Plaats, snelheid en versnelling als vectoren: de schuine worp en de cirkelbeweging.
In het kort
- Kies eerst een as: oorsprong en positieve zin. Verplaatsing heeft een teken; afgelegde weg is altijd positief.
- Gemiddelde snelheid is , de helling van de koorde in de (x,t)-grafiek; de ogenblikkelijke snelheid is de helling van de raaklijn.
- ERB: constante snelheid, . EVRB: constante versnelling, en , en zonder tijd .
- Versnelling in m/s² is de helling van de (v,t)-grafiek. Hetzelfde teken als : sneller; tegengesteld: trager.
- De oppervlakte onder de (v,t)-grafiek is de verplaatsing, ook als de beweging uit fasen bestaat.
- Vrije val zonder luchtweerstand: een EVRB met voor alle voorwerpen, en .
- Stopafstand = reactieafstand + remafstand . Twee keer zo snel is vier keer zo ver remmen.
- Een computer rekent een beweging uit in kleine stapjes: verandert met , met de oppervlakte onder .
Wat je nu kent
- plaats
- De coördinaat van een voorwerp op een gekozen as met een oorsprong en een positieve zin.
- verplaatsing
- De verandering van plaats ; kan positief, negatief of nul zijn.
- afgelegde weg
- De totale lengte van het gevolgde traject, altijd positief; bij heen en terug groter dan de verplaatsing.
- gemiddelde snelheid
- Verplaatsing gedeeld door tijdsduur, ; de helling van de koorde in de (x,t)-grafiek.
- ogenblikkelijke snelheid
- De snelheid op één tijdstip: de helling van de raaklijn aan de (x,t)-grafiek.
- versnelling
- Verandering van snelheid per tijdseenheid, , in m/s²; de helling van de (v,t)-grafiek.
- ERB
- Eenparig rechtlijnige beweging: langs een rechte met constante snelheid, .
- EVRB
- Eenparig veranderlijke (versnelde) rechtlijnige beweging: constante versnelling, en .
- vrije val
- Beweging onder invloed van alleen de zwaartekracht; zonder luchtweerstand een EVRB met .
- reactieafstand
- De afstand die je aflegt tussen het zien van een gevaar en het begin van het remmen: .
- remafstand
- De afstand die je nodig hebt om tot stilstand te remmen: bij constante remvertraging .