Hoofdstuk 97Physics
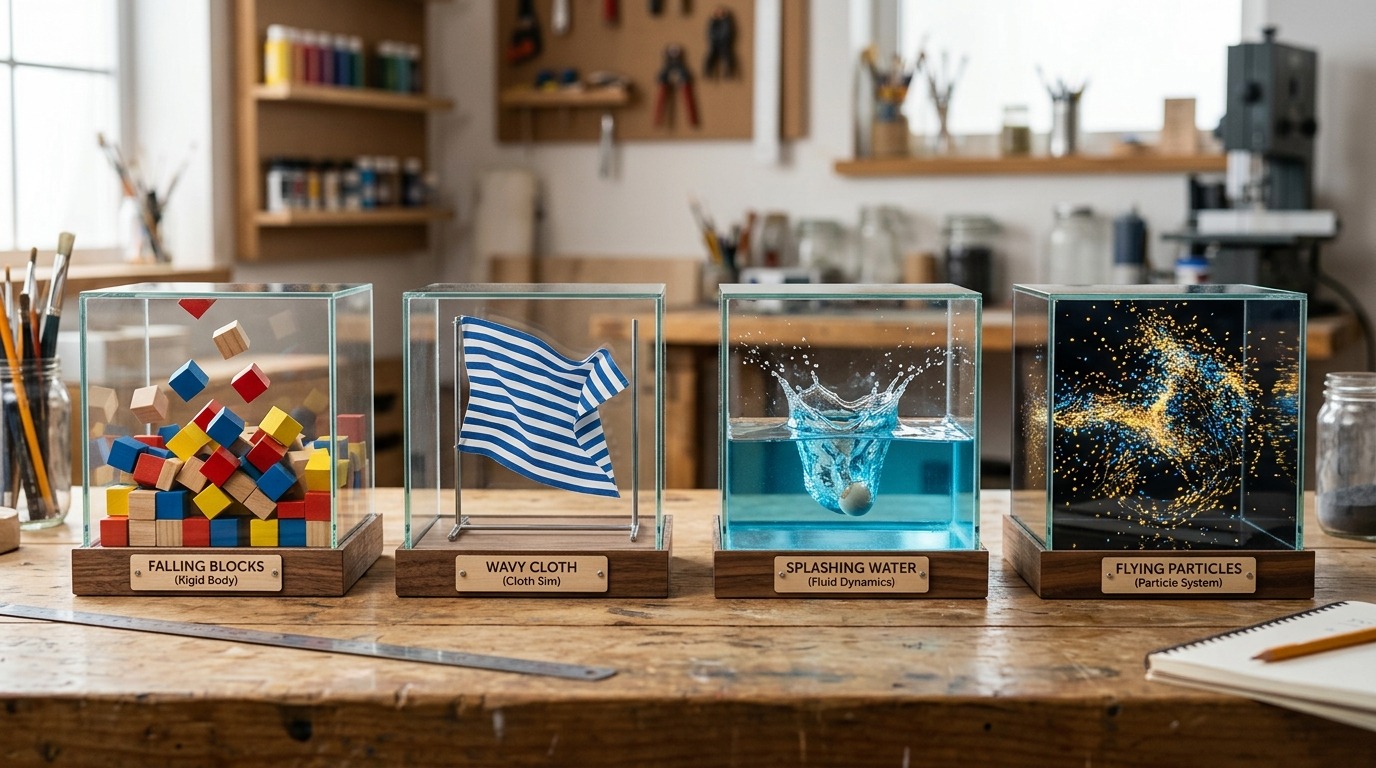
Rigid body, soft body, cloth, fluid, smoke, particles en force fields — beweging die de computer uitrekent in plaats van jij
Bij Physics zet je geen keyframes: je beschrijft eigenschappen (massa, stijfheid, viscositeit) en Blender rekent, frame voor frame, uit wat daaruit volgt — en bakt dat resultaat weg naar een Cache zodat het niet elke afspeling opnieuw herrekend hoeft te worden. Dit hoofdstuk behandelt alle physics-simulatietypes uit de Physics Properties-tab (109 panelen in Blender 5.1): Rigid Body, Rigid Body Constraint, Soft Body, Cloth, Fluid (vloeistof en rook/vuur), Dynamic Paint en Force Fields, plus de particle system-koppeling met physics.
 RECCONCEPT00:00:00:00schoolium
Wat physics anders maakt dan keyframen of constraints
Een keyframe legt een waarde vast op een tijdstip, een constraint herrekent elke frame een regel op basis van een ander object — beide zijn deterministisch en onmiddellijk. Een Physics-simulatie is dat niet: frame 50 hangt af van frame 49, die afhangt van 48, enzovoort, helemaal terug tot het startframe. Daarom kan je niet zomaar naar frame 50 springen zonder de tussenliggende frames te hebben doorgerekend — vandaar de Cache: een keer laten doorrekenen en het resultaat per frame vastleggen (Bake), zodat scrubben en renderen daarna instant gaan in plaats van elke keer opnieuw te simuleren.
 RECBLENDER 5.1 · PROP-PHYSICS00:00:00:001920×1080
Force Fields en Collision
Force Fields beïnvloeden andere physics-objecten op afstand; Collision maakt een object een harde grens waar andere simulaties tegenaan botsen.
| Paneel |
|---|
| Force Fields |
| – Falloff |
| – Angular |
| – Radial |
| – Settings |
| – Kink |
| – Texture |
| Paneel |
|---|
| Collision |
| – Particle |
| – Softbody & Cloth |
Force Fields: onzichtbare invloed op afstand
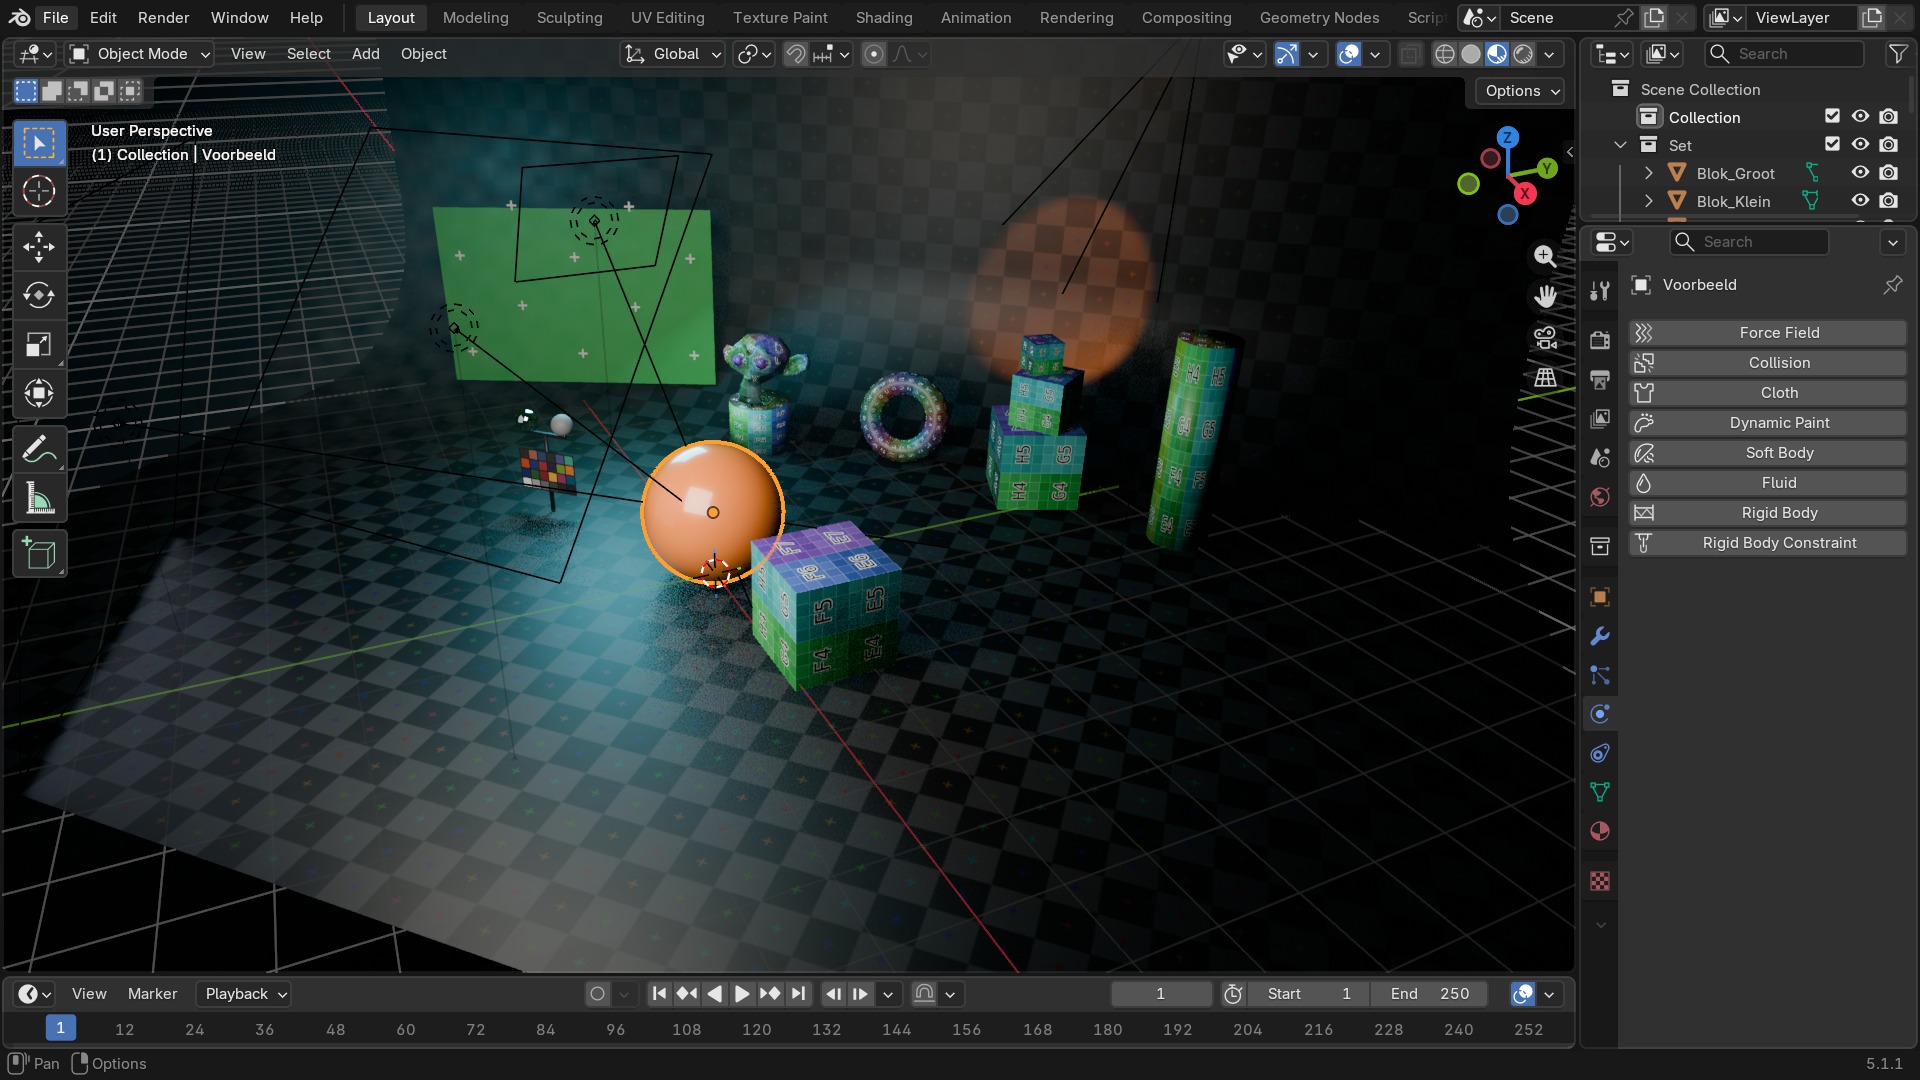
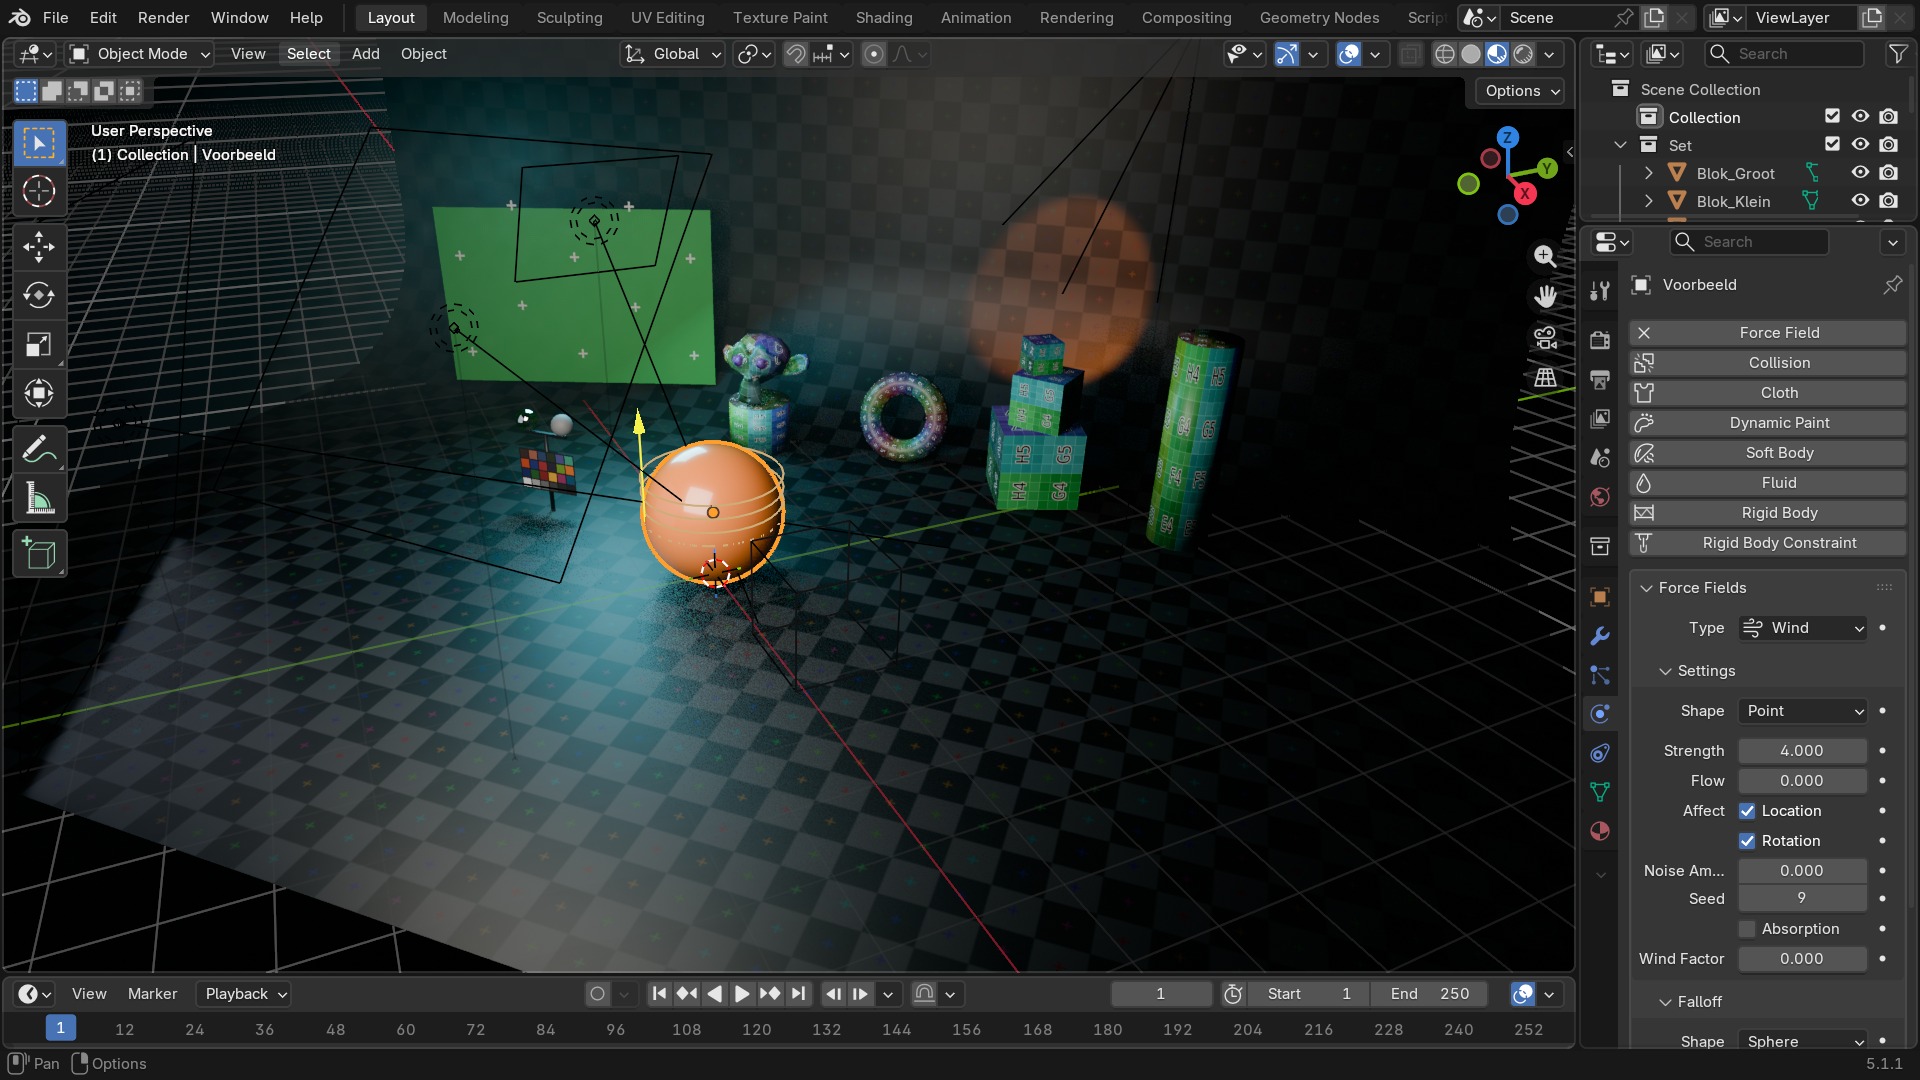
Een Force Field is een los object (vaak een Empty) met een Type — Wind, Force, Vortex, Turbulence, Magnetic, Drag, en meer — dat andere physics-objecten binnen zijn bereik beïnvloedt: deeltjes, cloth, soft body, en sinds recente versies ook rigid bodies via de juiste instellingen. Strength bepaalt hoe sterk, Falloff hoe snel de invloed met de afstand afneemt, en Shape (Point, Plane, Surface, Curve) hoe het veld ruimtelijk georiënteerd is — een Wind-veld met Plane-shape waait bv. gelijkmatig in één richting, met Point-shape straalt het van het object weg.
 RECBLENDER 5.1 · PHYSICS-FORCEFIELD00:00:00:001920×1080
Cloth en Soft Body
| Paneel |
|---|
| Cloth |
| – Cache |
| – Collisions |
| – Object Collisions |
| – Self Collisions |
| – Field Weights |
| – Physical Properties |
| – Damping |
| – Internal Springs |
| – Pressure |
| – Stiffness |
| – Property Weights |
| – Shape |
| Paneel |
|---|
| Soft Body |
| – Cache |
| – Edges |
| – Aerodynamics |
| – Stiffness |
| – Field Weights |
| – Goal |
| – Settings |
| – Strengths |
| – Object |
| – Self Collision |
| – Simulation |
| – Solver |
| – Diagnostics |
| – Helpers |
Cloth: stof die buigt, rekt en botst
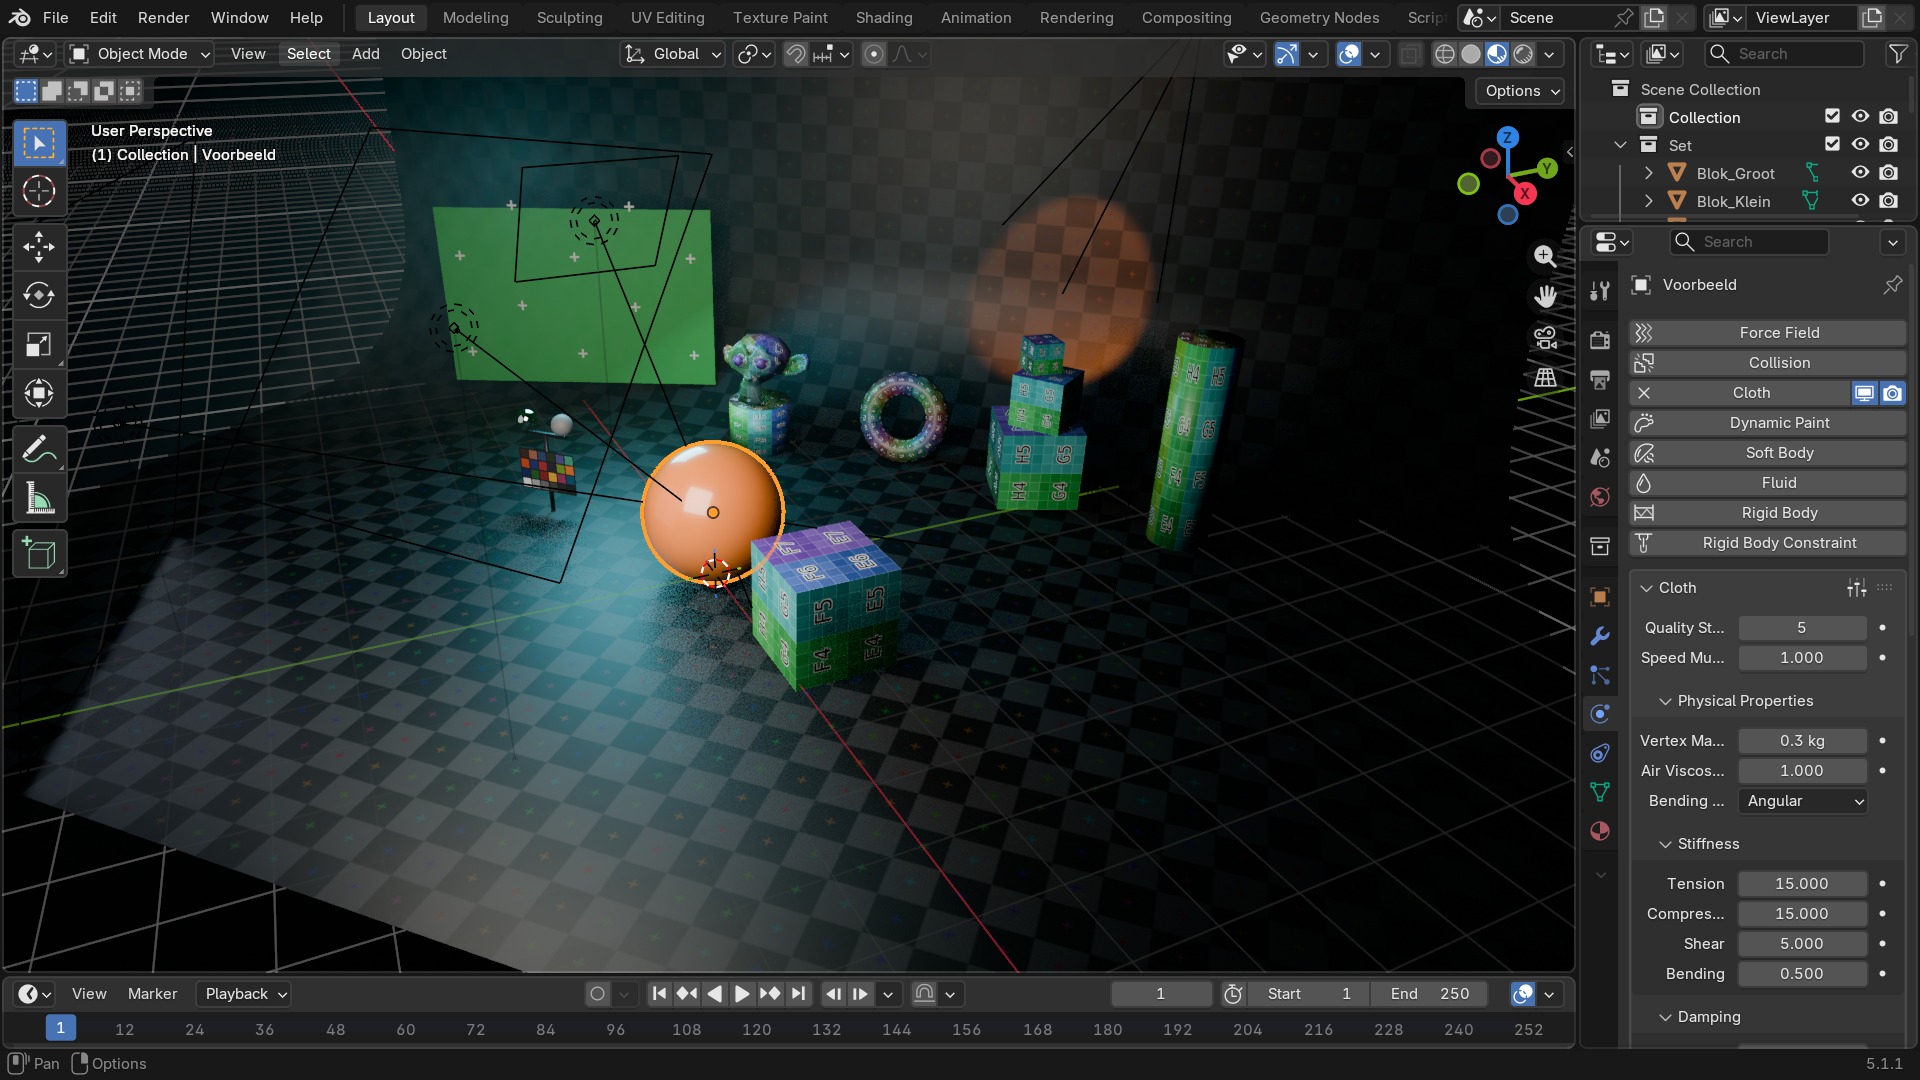
Cloth simuleert een mesh als een net van veren tussen vertices: Structural (langs de rand van elke face), Bending (tegen scherp vouwen), en Shear (tegen schuinvervorming) samen bepalen hoe stijf of slap het doek aanvoelt. Pressure blaast het oppervlak op zoals een ballon — bruikbaar voor opblaasbare objecten. Collision met andere objecten vereist dat die andere objecten zélf een Collision-physics hebben (niet automatisch); zonder dat valt het doek er gewoon doorheen.
Het klassieke probleem: doek dat door een collider zakt ondanks een ingestelde Collision. Meestal is de oorzaak te weinig Quality Steps (substappen per frame) op de Cloth zelf, of een te dunne Collision Distance op de collider — bij een snelle beweging haalt het doek in één stap voorbij de dunne botsingshuid, en de simulatie merkt de botsing dan simpelweg nooit op. Substeps verhogen (ten koste van rekentijd) of de collider dikker maken lost het meestal op.
 RECBLENDER 5.1 · PHYSICS-CLOTH-SOFTBODY00:00:00:001920×1080
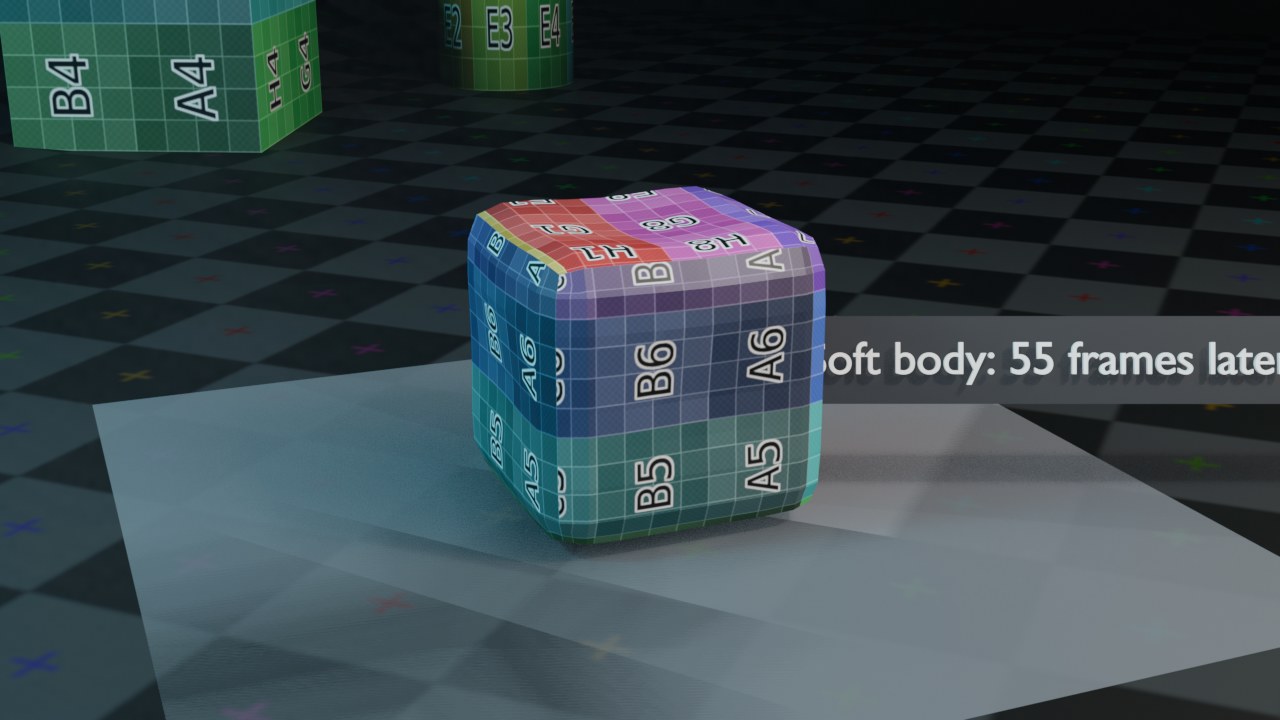
Soft Body: een vervormbaar volume in plaats van een oppervlak
Soft Body werkt met vergelijkbare veer-logica als Cloth, maar dan gericht op het behoud van een 3D-volume in plaats van een dun oppervlak — een rubberen bal die indeukt en terugveert, een wiebelend pudding-effect. Goal koppelt het soft body-resultaat gedeeltelijk terug aan de originele (niet-gesimuleerde) vorm via een vertex group: waar het gewicht hoog is, blijft de mesh dicht bij zijn oorspronkelijke vorm, waar het laag is, mag hij vrij wiebelen — de gangbare manier om bv. een personage's torso stijver te houden dan zijn buik.
 RECRENDER · EEVEE00:00:00:001280×720
Rigid Body en Rigid Body Constraint
| Paneel |
|---|
| Rigid Body |
| – Collisions |
| – Collections |
| – Sensitivity |
| – Surface Response |
| – Dynamics |
| – Deactivation |
| – Settings |
| Paneel |
|---|
| Rigid Body Constraint |
| – Limits |
| – Angular |
| – Linear |
| – Motor |
| – Angular |
| – Linear |
| – Objects |
| – Override Iterations |
| – Settings |
| – Springs |
| – Angular |
| – Linear |
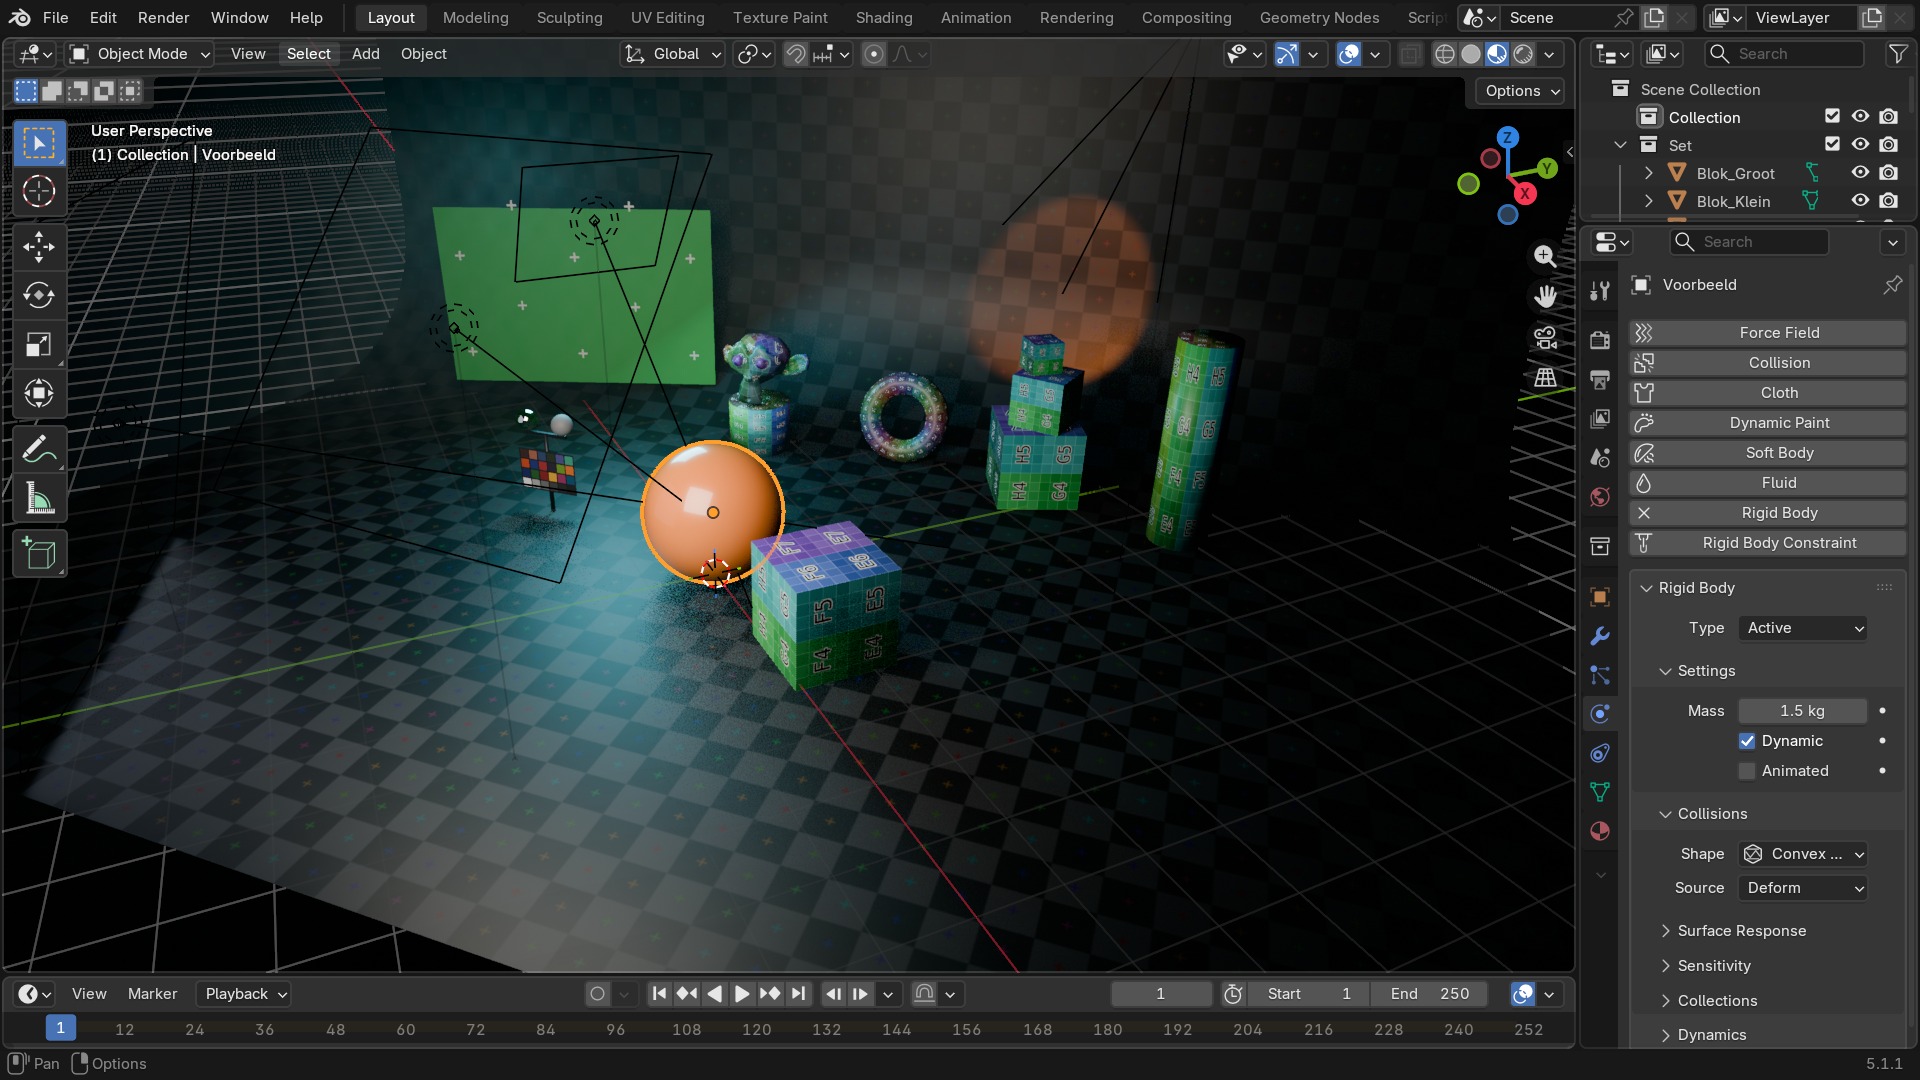
Rigid Body: harde objecten die niet vervormen
Rigid Body behandelt een object als volledig stijf — het botst, valt, stapelt en rolt, maar vervormt nooit, in tegenstelling tot Cloth en Soft Body. Type bepaalt de rol: Active laat het object door de simulatie bewegen, Passive maakt het een vaste, onbeweeglijke botsingsgrens (bv. de vloer). Mass en Friction bepalen het gedrag bij botsingen; Shape (Box, Sphere, Convex Hull, Mesh, ...) bepaalt de vorm die voor de botsings-berekening gebruikt wordt — een grovere Shape (Box in plaats van Mesh) rekent aanzienlijk sneller, ten koste van precisie bij complexe vormen.
Rigid Body Constraint (een apart object, vaak een Empty tussen twee rigid bodies) koppelt twee rigid bodies aan elkaar: Fixed lijmt ze vast, Hinge maakt een scharnier, Point een kogelgewricht, Slider een rail — de basis voor mechanische opbouwen zoals een kettingbrug of een deur die realistisch op zijn scharnieren beweegt in plaats van via een keyframe-animatie.
 RECBLENDER 5.1 · PHYSICS-RIGIDBODY00:00:00:001920×1080
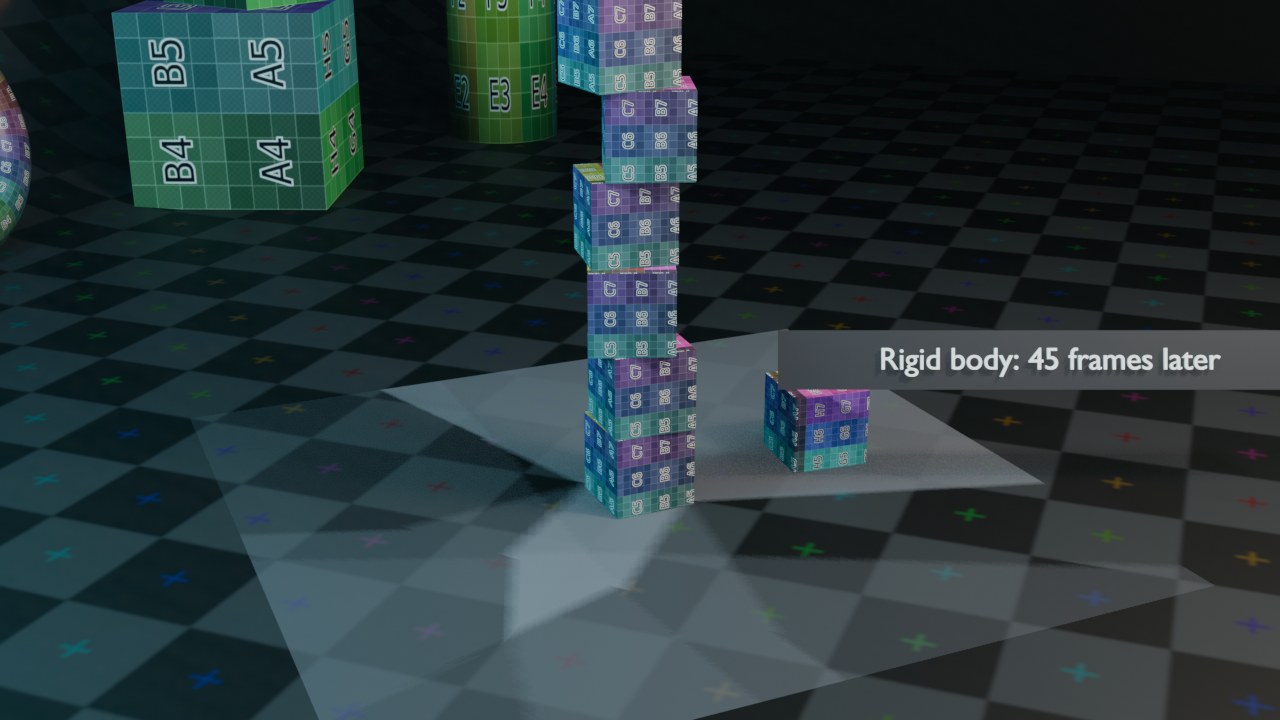
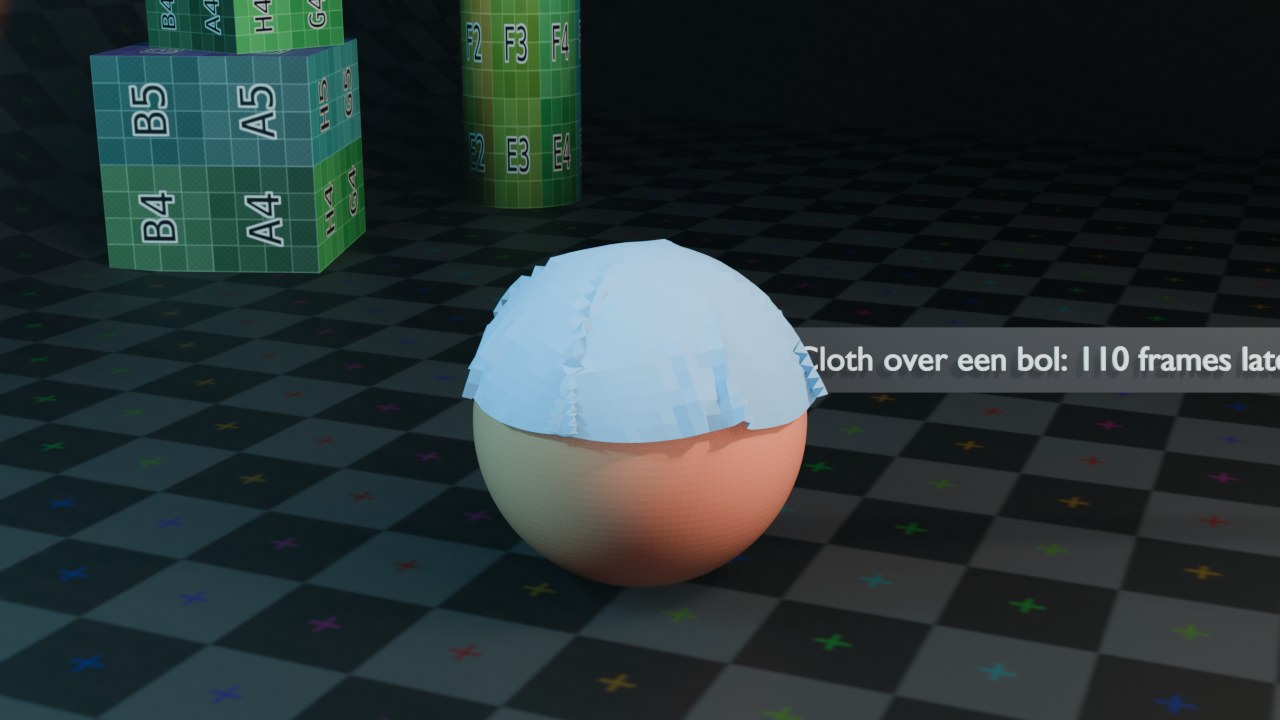
Drie echte, doorgerekende simulaties
Elke render hieronder is een ECHTE Blender-simulatie: een Rigid Body-wereld, een Cloth-modifier en een Soft Body-modifier, telkens stap voor stap doorgerekend (scene.frame_set() van frame 1 tot het genoemde eindframe, géén nagebouwd eindresultaat) en op dat laatste frame gerenderd.
 RECRENDER · EEVEE00:00:00:001280×720
 RECRENDER · EEVEE00:00:00:001280×720RECRENDER · EEVEE00:00:00:001280×720
Fluid
| Paneel |
|---|
| Fluid |
| – Cache |
| – Volumetric Data |
| – Collections |
| – Field Weights |
| – Gas |
| – Dissolve |
| – Fire |
| – Noise |
| – Guides |
| – Liquid |
| – Diffusion |
| – High Viscosity Solver |
| – Mesh |
| – Particles |
| – Render |
| – Settings |
| – Adaptive Domain |
| – Border Collisions |
| – Flow Source |
| – Initial Velocity |
| – Texture |
| – Viewport Display |
| – Advanced |
| – Grid Display |
| – Slice |
| – Vector Display |
Fluid: één systeem voor vloeistof én rook/vuur
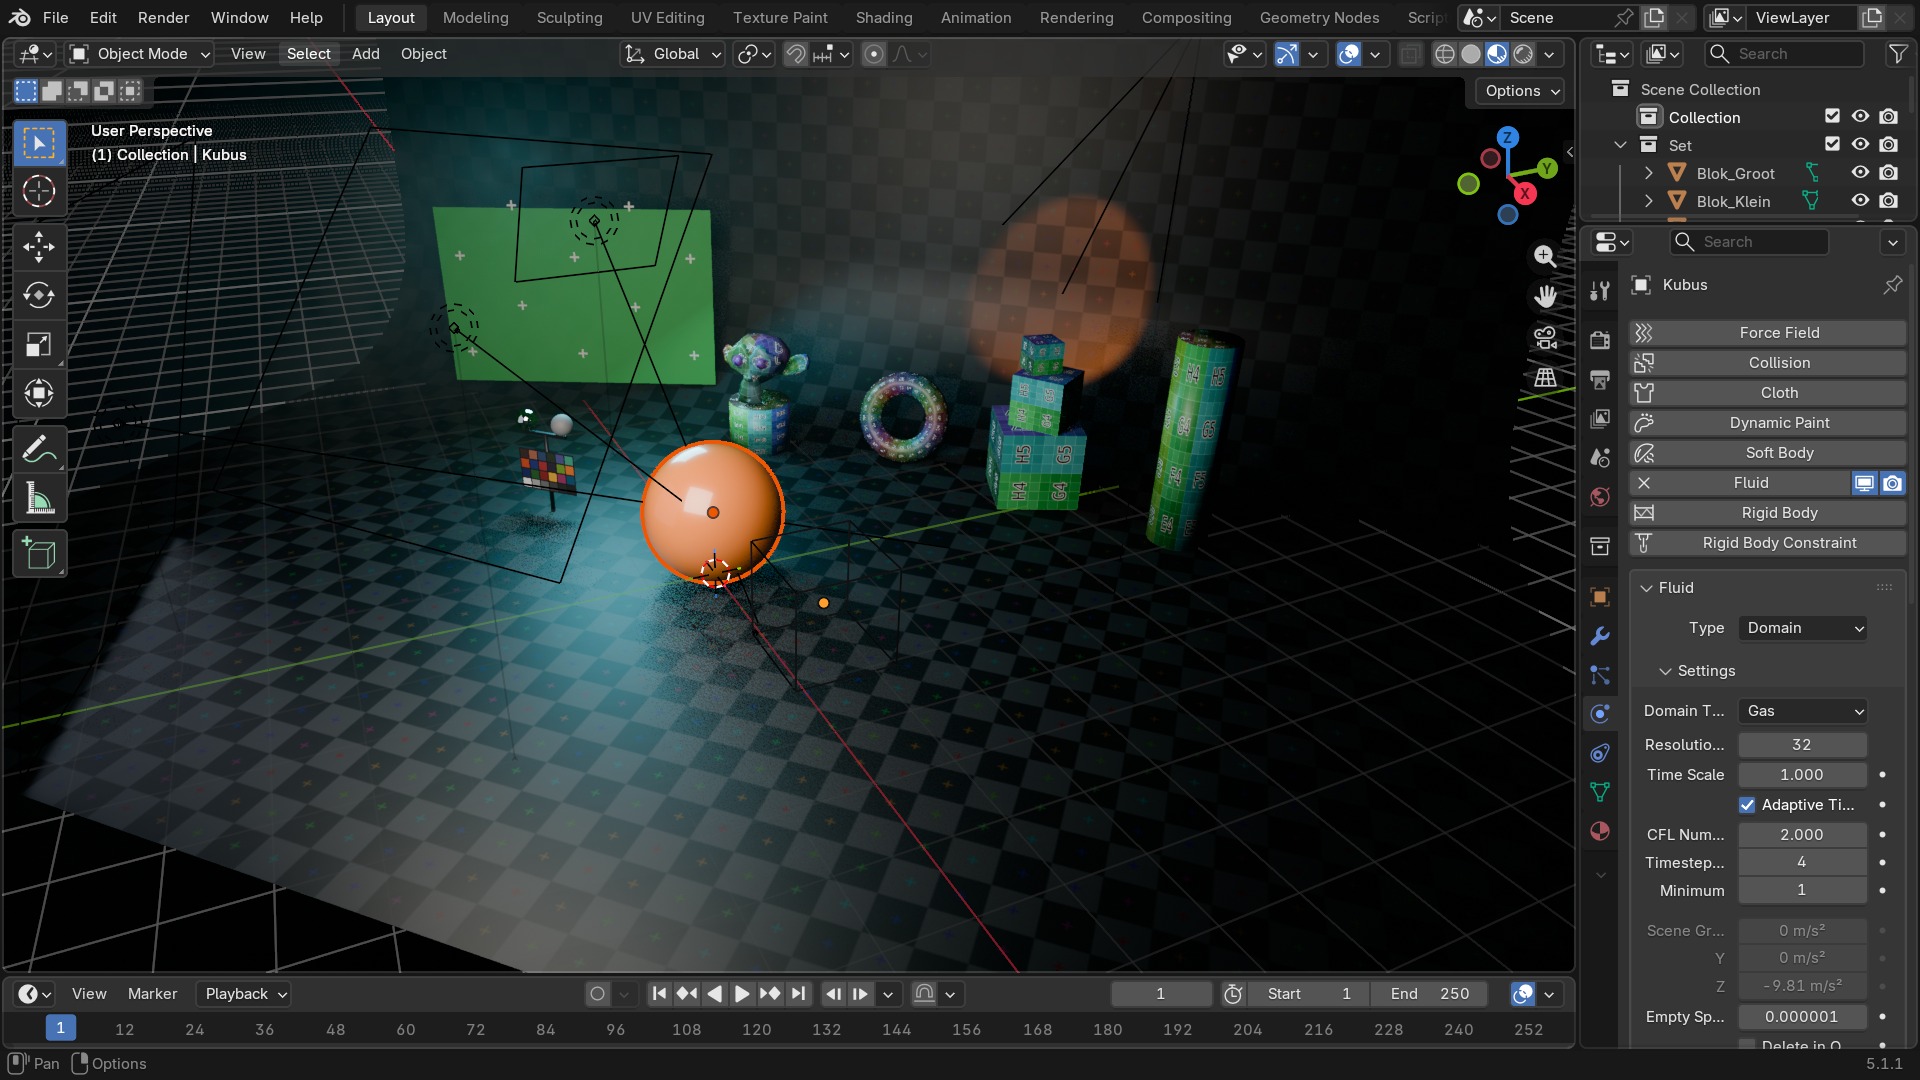
De Fluid-physics dekt zowel vloeistof (water, olie) als gas (rook, vuur) onder één Type-keuze: Domain (het rekenvolume waarbinnen alles gebeurt), Flow (de bron: een object dat vloeistof of rook uitstoot), Effector (objecten waar de simulatie tegenaan botst) en Outflow (waar de simulatie verdwijnt). Een Domain met Domain Type: Liquid simuleert water via een deeltjesgebaseerde FLIP-oplosser; Domain Type: Gas simuleert rook en vuur via een roostergebaseerde oplosser met Smoke Density, Temperature en Fuel voor verbranding.
Resolution Divisions bepaalt de fijnheid van het rekenrooster binnen de Domain — hoger geeft gedetailleerdere kolken en spatten, maar de rekentijd loopt kubisch op met de resolutie. Een Adaptive Domain laat het rekenvolume meegroeien met waar de simulatie zich daadwerkelijk uitbreidt, in plaats van vooraf een groot vast volume te reserveren dat grotendeels leeg blijft.
 RECBLENDER 5.1 · PHYSICS-FLUID00:00:00:001920×1080
Dynamic Paint
| Paneel |
|---|
| Dynamic Paint |
| – Cache |
| – Effects |
| – Drip |
| – Weights |
| – Shrink |
| – Spread |
| – Initial Color |
| – Output |
| – Paintmaps |
| – Wetmaps |
| – Settings |
| – Source |
| – Falloff Ramp |
| – Surface |
| – Dissolve |
| – Dry |
| – Velocity |
| – Ramp |
| – Smudge |
| – Waves |
Dynamic Paint: sporen die andere objecten achterlaten
Dynamic Paint legt vast waar en hoe een Brush-object een Canvas-object raakt — bijvoorbeeld voetstappen in sneeuw, natte afdrukken op een vloer, of een verfspoor achter een borstel. Het resultaat komt niet automatisch in de viewport terecht als geometrie of kleur: het wordt weggeschreven naar een Paintmap (vertex colors) of Wetmap (een masker voor bv. materiaal-vernatting) die je zelf koppelt in de Shader Editor of als Displace-modifier gebruikt voor echte indrukken in het oppervlak.
RECBLENDER 5.1 · PROP-PHYSICS00:00:00:001920×1080Particles en physics: force fields die deeltjes sturen
Een Particle System (deel E, hoofdstuk 60) is strikt genomen geen physics-simulatie op zichzelf, maar zijn Physics-tab binnen de Particle Properties koppelt 'm aan hetzelfde systeem: deeltjes reageren op Force Fields, kunnen Collision aangaan met andere objecten, en (bij Physics Type: Boids of Fluid) zelfs onderling gedrag vertonen zoals een zwerm of een vloeistof van losse deeltjes. Combineer je een Emitter met een Wind-force field en een Collision-vloer, dan krijg je bv. sneeuwvlokken die opstuiven in de wind en op de grond blijven liggen zonder dat er ergens een keyframe aan te pas komt.
 RECBLENDER 5.1 · PROP-PARTICLES00:00:00:001920×1080
Het Cache-paneel in onderdelen
- 1Start/End
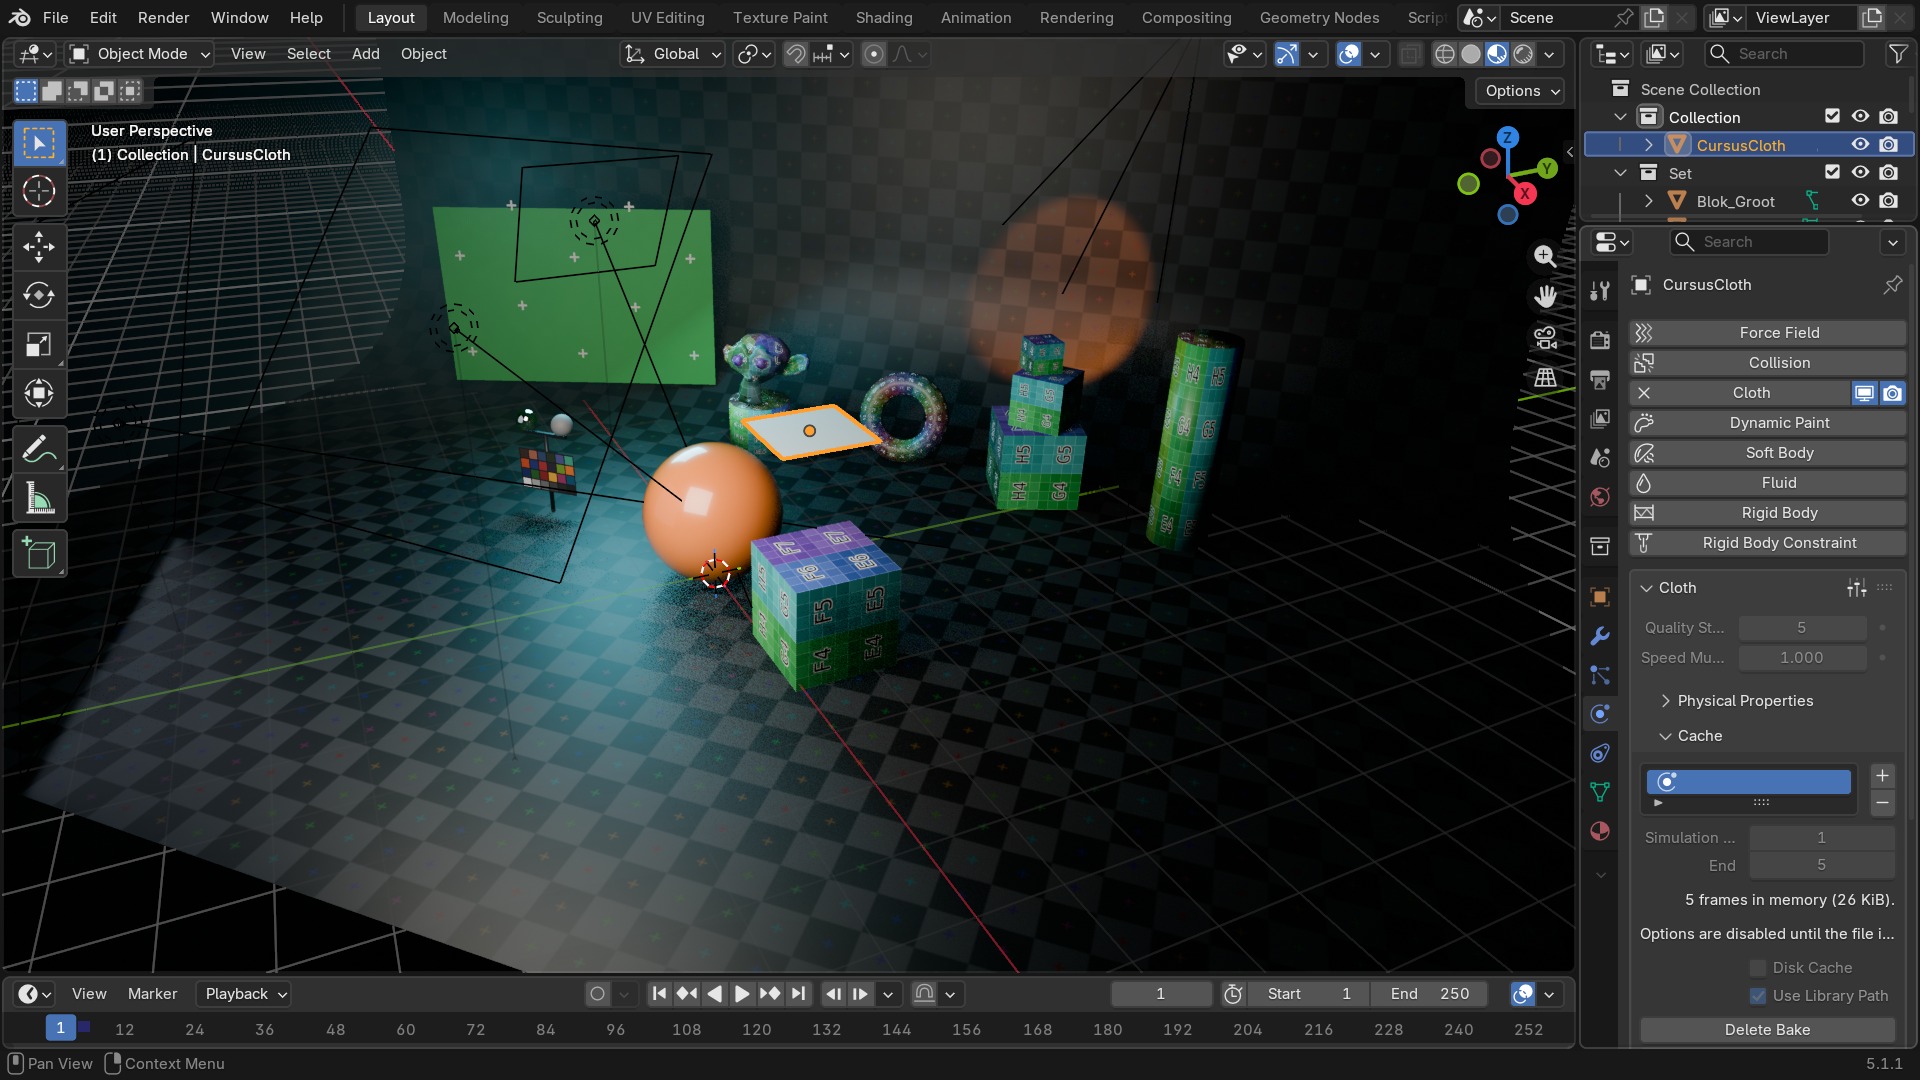
Het framebereik dat de Bake daadwerkelijk doorrekent — buiten dit bereik bestaat er geen gesimuleerde data. Hier bewust verkort naar frame 1-5 voor deze schermafbeelding.
- 2Bake-knop
Rekent het hele bereik in één keer door en legt elk frame vast; daarna is scrubben instant. Na een geslaagde Bake toont dezelfde knop hier “Delete Bake” (zie punt 4).
- 3Disk Cache
Schrijft de cache weg naar schijf in plaats van RAM — nodig bij grote fluid- of cloth-simulaties die anders het geheugen vullen. Blijft uitgegrijsd tot het bestand zelf opgeslagen is.
- 4Delete Bake
Wist de bestaande cache expliciet — verplicht vóór een nieuwe Bake nadat je een instelling hebt veranderd. Heette in oudere Blender-versies “Free Bake”.
De Cache: bakken, en waarom je dat expliciet doet
Elk physics-type heeft een Cache-paneel met Start/End-frames en een Bake-knop. Zonder bakken herberekent Blender de simulatie bij elke afspeling of renderframe opnieuw vanaf het startframe — traag, en instabiel zodra je middenin de tijdlijn scrubt (de simulatie "springt" dan naar een onvoorspelbare staat omdat de tussenliggende frames nooit berekend zijn). Bake rekent het hele bereik één keer door en legt het resultaat per frame vast op schijf of in het geheugen (Disk Cache aan/uit); daarna is elk frame instant beschikbaar, ook uit volgorde. Wijzig je nadien een instelling, dan moet je expliciet Delete Bake (in oudere Blender-versies Free Bake genoemd) en opnieuw bakken — de cache ververst niet automatisch, wat de bron is van "ik heb de instelling aangepast maar er verandert niets" bij physics.
RECRENDER · EEVEE00:00:00:001280×720Veelvoorkomende physics-missers
| Symptoom | Meest waarschijnlijke oorzaak |
|---|---|
| Cloth zakt door de collider | Te weinig Quality Steps op de Cloth, of Collision Distance op de collider te dun voor de snelheid van de botsing. |
| Simulatie "springt" bij het scrubben | Nog niet gebaked — de cache bestaat alleen voorwaarts vanaf het startframe. |
| Wijziging heeft geen effect | Oude bake staat nog vast; eerst Delete Bake, dan opnieuw Bake na de aanpassing. |
| Rigid bodies vallen door de vloer | De vloer mist een Rigid Body van het type Passive, of de Shape past niet bij een dunne mesh (Mesh-shape i.p.v. Box). |
| Fluid-simulatie mist details | Resolution Divisions te laag voor de schaal van de Domain — kolken kleiner dan één cel verdwijnen gewoon. |
| Force Field heeft geen zichtbaar effect | Collection-filters op het doelobject sluiten het veld uit, of Strength staat te laag voor de massa van het doel. |
Zelf proberen: een doek dat over een bal drapeert, met een botsingsfout gecorrigeerd
Simuleer een doek dat over een bol valt, herken waarom het er eerst doorheen zakt, en los het op via substeps en collision distance.
- 1Open
blends/start_cloth_bol.blend— een vlak boven een bol, geen physics ingesteld. - 2Geef het vlak Cloth-physics en de bol Collision-physics, en bak de simulatie.
- 3Speel af: het doek zakt merkbaar door de bol heen op het punt van eerste contact.
- 4Verhoog Quality Steps op de Cloth naar 15 en Collision Distance op de bol naar 0,015, en bak opnieuw (eerst Delete Bake).
- 5Vergelijk beide resultaten naast elkaar.