Van een kompasnaald die uitwijkt naar een dak dat zacht dichtschuift
Uitgewerkte oplossingen bij de 17 opdrachten van het werkboek. Voor de leerkracht, en voor wie zichzelf wil verbeteren nadat hij het eerst zelf probeerde.
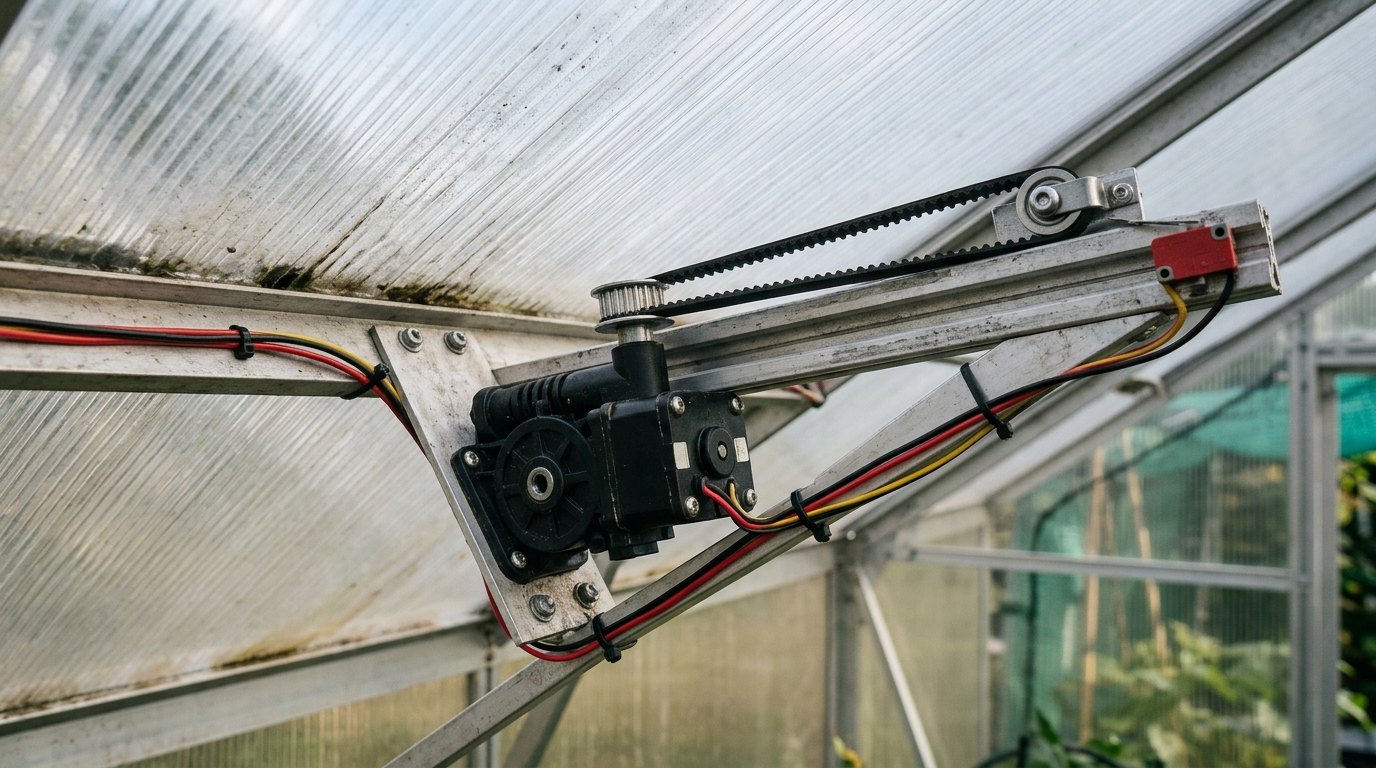
Een wormwielmotor, een tandriem en twee eindeloopschakelaars: zo schuift het kasdak open en dicht.
Voor de leerkrachtDeze pagina bevat de antwoorden. Druk het werkboek af zonder deze pagina.
Oefenen
Oefenen
één stap, direct toepassen
26.1
Richtingen bepalen
Oefenen3Begrijpen15 min
Gebruik de rechterhandregels van het handboek. Beschrijf richtingen als: naar rechts, links, boven, onder, het blad in (⊗) of uit (⊙).
a
Een verticale draad voert stroom naar boven. Kijk je van bovenaf: draait het veld met of tegen de klok in?
Duim naar boven (naar jou toe als je van bovenaf kijkt): tegen de klok in.
b
Een spoel ligt horizontaal; aan de voorkant (naar jou) loopt de stroom in de windingen naar beneden. Waar is de noordpool: links of rechts?
Voorkant naar beneden betekent achterkant naar boven: vanaf rechts bekeken draait de stroom tegen de klok in. Vingers mee met de stroom: de duim wijst naar rechts. De noordpool is rechts.
c
Een draad voert stroom naar rechts in een veld dat het blad in wijst. Welke kant op is de kracht?
Duim naar rechts, vingers het blad in: de handpalm duwt naar boven. De kracht wijst naar boven.
d
Wat gebeurt er met die kracht als je zowel de stroom als het veld omkeert?
Twee keer omkeren: de kracht blijft dezelfde kant op wijzen.
26.2
Velden rekenen
Oefenen4Rekenen15 min
Gebruik μ0=4π⋅10−7T⋅m/A.
a
De voedingskabel van de groeilampen voert 14,8 A. Hoe groot is het veld op 2,0 cm van de kabel (één ader)? Vergelijk met het aardveld (50 µT).
B=2⋅10−7⋅14,8/0,020=1,5⋅10−4T=0,15mT: drie keer het aardveld. Een kompas vlak bij de kabel wijst dus verkeerd.
b
Waarom heeft een kabel met een heen- en een terugader (naast elkaar) veel minder veld rond zich?
De stromen zijn tegengesteld: hun velden heffen elkaar op enige afstand bijna op. Daarom leg je heen- en terugleiding altijd samen.
c
Een spoel zonder kern: 800 windingen op 10 cm, 0,25 A. Bereken B binnenin.
B=4π⋅10−7⋅800⋅0,25/0,10=2,5⋅10−3T=2,5mT.
26.3
De kracht op een draad
Oefenen3Rekenen12 min
Een draad van 5,0 cm ligt loodrecht op een veld van 0,20 T.
a
Bereken de kracht bij 1,5 A.
F=0,20⋅1,5⋅0,050=0,015N=15mN.
b
Hoeveel stroom is nodig voor een kracht van 0,10 N?
I=F/(Bl)=0,10/(0,20⋅0,050)=10A.
c
Hoe groot is de kracht als de draad evenwijdig met het veld ligt?
Nul: alleen het deel van het veld loodrecht op de draad geeft een kracht.
26.4
NO of NC?
Oefenen3Begrijpen12 min
Een relais met een wisselcontact (COM, NO, NC) schakelt telkens een 12 V-verbruiker. Het relais is bekrachtigd als de microcontroller 'aan' zegt.
a
De pomp moet uit zijn als de microcontroller uitvalt of herstart. Aan NO of NC?
NO: zonder bekrachtiging open, dus uit.
b
Een ventilator moet juist blijven draaien als de sturing uitvalt (liever te veel verluchten dan te weinig). NO of NC?
NC: zonder bekrachtiging dicht, dus aan. Om hem uit te zetten, bekrachtig je het relais.
c
Waarom is een relais geschikt om een verbruiker op 230 V te schakelen vanuit een microcontroller, en een MOSFET (zoals in hoofdstuk 23) niet?
Het relais scheidt de twee kringen volledig: de 230 V komt nergens in de buurt van de microcontroller. Een low-side MOSFET deelt zijn source met de massa van de microcontroller: die zou dan aan netspanning hangen.
26.5
Stappen tellen
Oefenen4Rekenen15 min
Een stappenmotor van 1,8° per stap hangt aan een driver met STEP en DIR.
a
Hoeveel stappen per omwenteling? En in halve stappen, en in 1/16 microstappen?
360 / 1,8 = 200; halve stappen 400; 1/16: 3200.
b
Hoeveel pulsen per seconde op STEP voor 30 tpm in volle stappen?
30 tpm = 0,5 omwenteling per seconde = 100 stappen per seconde.
c
Na 1234 stappen vooruit en 434 achteruit: hoeveel graden staat de as verder dan bij het begin?
1234 − 434 = 800 stappen = 4 volle omwentelingen: 0° verder (precies terug in dezelfde stand, vier toeren verder).
d
Waarom weet het programma dat niet zeker als de motor tegen een te grote last draaide?
Een stappenmotor die te zwaar belast wordt, slaat stappen over zonder dat iemand het merkt: er is geen sensor. Het programma telt dan stappen die niet gebeurd zijn.
26.6
Servopulsen
Oefenen4Rekenen12 min
De Arduino-bibliotheek Servo zet een hoek van 0 tot 180° lineair om in een puls van 544 tot 2400 µs, elke 20 ms.
Welke hoek zet write() als je 1500 µs wil? Waarom is dat niet precies 90°?
(1500−544)/1856⋅180=92,7∘: write(93) geeft 1501 µs. De bibliotheek rekent met 544-2400 µs, niet met 1000-2000 µs; het midden ligt daardoor bij 1472 µs. Voor een exacte puls gebruik je writeMicroseconds(1500).
c
Wat is de duty cycle van een servosignaal van 1,5 ms?
1,5/20=7,5%.
Toepassen
Toepassen
meerdere stappen, in een context
26.7
Een motorkarakteristiek lezen
Toepassen5Analyseren20 min
Een klein motortje van 6 V heeft de karakteristiek hieronder. Het trekt onbelast 0,10 A en geblokkeerd 2,0 A.
Toerental tegen koppel bij 6 V.
a
Lees het onbelaste toerental en het blokkeerkoppel af.
Ongeveer 10 900 tpm onbelast; ongeveer 9,5 mN·m geblokkeerd.
b
Bij welk koppel levert het motortje het grootste mechanische vermogen? Hoeveel is dat?
Bij het halve blokkeerkoppel, M=4,75mN⋅m, en het halve toerental, 5443 tpm: ω=570rad/s, P=M⋅ω=4,75⋅10−3⋅570=2,7W.
c
Bereken de weerstand van de wikkeling. Hoe groot is k ongeveer?
R=6,0/2,0=3,0Ω. Onbelast: k=(U−RI0)/ω0=(6,0−0,30)/1140=0,0050V⋅s/rad. Controle met het blokkeren: k=Mblok/(Iblok−I0)=0,0095/1,9=0,0050N⋅m/A: hetzelfde getal.
d
Teken de karakteristiek bij 3 V erbij.
Een rechte evenwijdig met die van 6 V: onbelast 5157 tpm, geblokkeerd 4,5 mN·m (de blokkeerstroom halveert tot 1,0 A).
26.8
Overbrenging en toerental
Toepassen5Rekenen20 min
Een doseerpomp heeft een motortje van 3000 tpm met een tandwielkast 1:100 (rendement 60 %). Het motortje levert bij dat toerental 0,012 N·m.
a
Bereken het toerental en het koppel aan de uitgaande as.
n=3000/100=30tpm; M=0,60⋅100⋅0,012=0,72N⋅m.
b
Bereken het mechanisch vermogen vóór en na de tandwielkast. Waar is het verschil gebleven?
Vóór: 0,012⋅3000⋅2π/60=3,77W. Na: 0,72⋅30⋅2π/60=2,26W. Het verschil is warmte door wrijving in de tandwielen.
c
Een klasgenoot zegt: 'Een tandwielkast van 1:100 geeft honderd keer meer vermogen.' Wat antwoord je?
Een overbrenging ruilt toerental voor koppel; het vermogen blijft hoogstens gelijk (hier 60 %). Honderd keer meer koppel, honderd keer minder toerental.
26.9
De H-brug invullen
Toepassen5Analyseren20 min
Een H-brug met vier schakelaars S1 (links boven), S2 (links onder), S3 (rechts boven) en S4 (rechts onder), zoals in het handboek.
a
Vul in: wat doet de motor?
Vooruit; verboden (S3 + S4: kortsluiting rechts); remmen via de bovenkant (beide aansluitingen aan +); achteruit; niets (vrijlopen: er is geen gesloten kring).
b
De module van de dakmotor heeft per kant één ingang (RPWM, LPWM) die zelf de bovenste of onderste schakelaar kiest. Welke combinatie van ingangen geeft remmen? Kan je met die module de verboden stand maken?
Beide ingangen laag (0): beide onderste schakelaars aan: remmen. Beide hoog: beide bovenste aan: ook remmen. De verboden stand kan niet: per kant beslist één ingang tussen boven en onder, en de chip wacht een dode tijd.
c
Bij het omschakelen van vooruit naar achteruit zet een programma meteen de andere richting aan. Wat kan er in de halfbrug gebeuren, en wat voorkomt dat?
Even geleiden de boven- en onderschakelaar van dezelfde kant samen (shoot-through): een kortsluitpiek. De dode tijd in de driver voorkomt dat; in software laat je de motor eerst uitbollen of remmen (een fractie van een seconde) voor je omkeert.
26.10
Labo: een motortje meten
Toepassen6Labo50 min
Meet aan een klein motortje (3-6 V) met een voeding, een ampèremeter en een toerenteller (of een smartphone-app die het toerental uit het geluid haalt, of een lichtsluis met een vlagje op de as).
a
Meet onbelast het toerental en de stroom bij vijf spanningen.
Het toerental stijgt ongeveer evenredig met de spanning; de stroom blijft onbelast klein en ongeveer gelijk.
b
Meet de weerstand van de wikkeling met de ohmmeter (draai de as een paar keer en neem de kleinste waarde).
Typisch enkele ohm; de kleinste waarde, omdat de borstels niet in elke stand even goed contact maken.
c
Zet n uit tegen U. Wat verwacht je volgens U = R I + k ω, en klopt het?
Een rechte: onbelast is U − R I₀ = k ω, dus ω stijgt lineair met U (de rechte snijdt de U-as bij R · I₀, bijna nul).
d
Bepaal k uit de helling. Rem de as licht met je vingers: wat doet de stroom, wat het toerental?
k = ΔU / Δω. Afremmen: meer koppel vraagt meer stroom; het toerental zakt omdat R I groter wordt.
Zo wordt dit beoordeeld
Meting
Vijf spanningen, stroom en toerental met eenheden; weerstand gemeten.
Grafiek
n tegen U: een rechte, bijna door de oorsprong (kleine offset door R I₀).
Model
k uit de helling (let op tpm → rad/s); vergelijking met R en I₀.
Belasting
Afremmen: stroom stijgt, toerental zakt; verklaard met het model.
26.11
C++: een servo voor de luchtklep
Toepassen5Programmeren25 min
Stel dat de ventilatie van de klimaatmodule een klep krijgt die een SG90 opent: 0° dicht, 90° helemaal open. De klep moet evenredig openen tussen 25 °C (dicht) en 30 °C (open). De temperatuur is beschikbaar als float temp. De servo hangt aan een vrije digitale pin, bijvoorbeeld D12.
a
Schrijf setup() en loop() met de bibliotheek Servo.
#include<Servo.h>Servoklep;intvorigeHoek=-10;floattemp=25.0;// komt van de sensorvoidsetup(){klep.attach(12);}voidloop(){floatf=constrain((temp-25.0)/5.0,0.0,1.0);inthoek=(int)(f*90+0.5);if(abs(hoek-vorigeHoek)>=2){klep.write(hoek);vorigeHoek=hoek;}}
b
Waarom schrijf je de hoek niet bij elke doorgang van loop(), maar alleen als hij minstens 2° verandert?
Elke nieuwe hoek laat de servo even bijregelen (stroom, gezoem); kleine schommelingen van de meting zouden hem voortdurend laten trillen. Een drempel van 2° is een vorm van hysterese.
c
Welke PWM-pinnen van de Mega verliezen hun PWM als je de bibliotheek gebruikt? Heeft dat gevolgen voor Habitat?
Op de Mega gebruikt Servo eerst timer 5: pin 44, 45 en 46 verliezen PWM. Habitat gebruikt ze niet: de lampen zitten op D5 (timer 3), de dakmotor op D6/D7 (timer 4).
26.12
Twee wisselrelais tekenen
Toepassen5Tekenen20 min
Een ventilator met een gelijkstroommotor moet kunnen blazen én zuigen. Je hebt twee relais met elk een wisselcontact, een voeding van 12 V en een zekering.
a
Teken het schema zodat de ventilator in twee richtingen kan draaien en er nooit kortsluiting kan ontstaan.
Zoals de duwstang in het handboek: de motor tussen de twee COM-contacten, beide NC aan 0 V, beide NO via de zekering aan +12 V.
b
Maak een tabel van de vier combinaties van de twee relais.
uit/uit: stil (geremd); aan/uit: blazen; uit/aan: zuigen; aan/aan: stil.
c
Waar komt de vrijloopbeveiliging? (Denk aan de richting die wisselt.)
Een gewone diode over de motor kan niet: bij de andere richting zou ze in doorlaat staan en kortsluiten. Oplossingen: een bidirectionele TVS-diode of een RC-snubber over de motor, of vier diodes (zoals in een H-brug met transistors). De spoelen van de relais krijgen elk hun eigen vrijloopdiode.
26.13
Aanloopstroom en zacht aanlopen
Toepassen6Rekenen20 min
Gebruik het model van de dakmotor: R = 1,2 Ω, k = 0,030 N·m/A, I₀ = 0,25 A, worm 1:50 met 40 %, schijf r = 15,9 mm.
a
Hoeveel stroom trekt de motor op het eerste moment als je hem rechtstreeks op 12,8 V zet? Hoeveel vermogen gaat er dan in de wikkeling?
I=12,8/1,2=10,7A; P=RI2=1,2⋅10,72=137W, zolang hij stilstaat.
b
Hoeveel spanning is nodig om het paneel (60 N) net in beweging te houden, bij bijna 0 m/s?
U=R⋅I=1,2⋅1,84=2,21V (bij ω=0 geen tegen-emk).
c
Met welke PWM-waarde begint het profiel dus bij 12,8 V? Waarom heeft het geen zin om lager te beginnen?
2,21/12,8⋅255=44. Lager beweegt het paneel niet (de worm houdt het vast): alleen warmte in de wikkeling.
d
Welke stroom trekt de motor tijdens het aanlopen met het profiel (verwaarloos de massa)?
Ongeveer de stroom die de last vraagt: 1,84 A, van het begin tot het einde. Geen piek van 10,7 A.
Uitdagen
Uitdagen
transfer, open problemen, leerlijnen combineren
26.14
Habitat: de dakmotor kiezen en aansturen
Uitdagen7Habitat60 min
In de winter kan er ijs op de rails liggen (hoofdstuk 8: 79 N bij μk = 0,40 en 0,20 m/s² aanlopen). Het dak moet bij regen ook sneller dicht kunnen: 0,15 m/s. Gebruik het model en de tabellen van het handboek.
a
Bereken koppel, stroom en toerental van motor B bij 79 N op 12,0 V (de batterij bijna leeg). Haalt het dak 0,15 m/s?
M=79⋅0,0159=1,26N⋅m, I=0,25+1,26/0,60=2,35A; ω=(12−1,2⋅2,35)/0,030=306rad/s: 58,5 tpm aan de schijf, 0,097 m/s. Voor 0,15 m/s niet genoeg.
b
Welke gemiddelde spanning is nodig voor 0,15 m/s bij 60 N? Kan dat met de 12,8 V-rail?
ω=50⋅0,15/0,0159=471rad/s; U=1,2⋅1,84+0,030⋅471=16,3V: meer dan de rail (12,0 à 14,6 V). Kan niet: 0,15 m/s vraagt een snellere motor of een grotere schijf (30 tanden: 0,156 m/s bij hetzelfde toerental, maar 1,5 keer zoveel koppel).
c
Teken het volledige schema van de dakaansturing: rail, zekering, bufferelco, H-brugmodule, motor, pinnen D6/D7/D8, eindeloopschakelaars D23/D24, knop D22 en de massa.
Zoals het blokschema en het schema van de module in het handboek: +12,8 V → zekering 5 A → module (en 470 µF over de voeding van de module) → motor tussen de twee uitgangen; D6 → RPWM, D7 → LPWM, D8 → R_EN en L_EN; eindeloopschakelaars van D23 en D24 naar GND (verbreekcontact, INPUT_PULLUP); knop via RC en 74HC14 naar D22; massa van module en Mega samen in het sterpunt.
d
Beschrijf een testplan in vier stappen, van zonder motor tot een echte sluiting.
(1) Programma testen met leds op D6/D7 in plaats van de module. (2) Module met een lampje als last: PWM en richting meten. (3) Motor zonder riem: richting en profiel controleren, eindeloopschakelaars met de hand bedienen. (4) Met riem en paneel: één sluiting met de hand op de noodstop; dan de time-out testen door een eindeloopschakelaar los te maken.
Zo wordt dit beoordeeld
Rekenwerk
M = F · r; stroom en toerental uit het model; snelheid v = ω r na de worm.
Grenzen
Ziet dat 0,15 m/s meer spanning vraagt dan de rail kan geven, of een andere overbrenging.
Schema
Zekering en elco bij de rail; H-brug met twee PWM-ingangen en enable; eindeloop als verbreekcontact met pull-up; gedeelde massa.
Testplan
Eerst zonder motor (leds of multimeter op de uitgangen), dan motor zonder riem, dan met riem en eindeloop, dan de time-out testen.
26.15
Ontwerp: een doseerpomp met een stappenmotor
Uitdagen7Ontwerpen45 min
Het bijsturen van de pH kost nu een proeftitratie en handwerk (hoofdstuk 15): bijvoorbeeld 90 mL pH-min voor 56 L, in twee helften met 15 minuten rondpompen ertussen. Een peristaltische pomp met een stappenmotor (200 stappen per omwenteling) kan dat automatisch; de pomp verplaatst ongeveer 0,25 mL per omwenteling (te ijken).
a
Hoeveel omwentelingen en volle stappen zijn nodig voor één helft (45 mL)? Hoe lang duurt dat bij 60 tpm?
45/0,25=180 omwentelingen; 180⋅200=36000 stappen; bij 60 tpm (200 stappen per seconde): 180s = 3 minuten.
b
Waarom is een stappenmotor hier een goede keuze, en een gelijkstroommotor met een timer minder?
De dosis volgt rechtstreeks uit het aantal stappen, onafhankelijk van de batterijspanning of de temperatuur. Een gelijkstroommotor met een timer draait sneller of trager naargelang de spanning en de last: de dosis zou verlopen.
c
Beschrijf hoe je de pomp ijkt (hoeveel mL per omwenteling echt).
Laat de pomp bv. 40 omwentelingen water in een maatcilinder (of op een weegschaal: 1 g ≈ 1 mL) pompen, drie keer; deel het volume door 40. Herhaal na enkele maanden: de slang slijt.
d
Welke veiligheidsregels bouw je in de software in? Denk aan wat er mis kan gaan met een zuur.
Bv.: hoogstens 45 mL per keer en 90 mL per dag; na elke helft 15 min rondpompen en opnieuw meten voor de volgende; stoppen en alarm als de pH buiten 4,5-7,5 valt of niet reageert; de pomp standaard uit (enable-pin) bij opstarten.
Zo wordt dit beoordeeld
Rekenwerk
Omwentelingen, stappen en tijd correct.
Keuze
Positie door te tellen, precieze dosis, geen sensor nodig; last voorspelbaar.
IJking
Meten met een maatcilinder of weegschaal over veel omwentelingen, herhalen.
Veiligheid
Maximale dosis per keer en per dag, wachten en opnieuw meten, alarm bij een onverwachte pH.
26.16
Een geblokkeerde motor herkennen
Uitdagen7Analyseren30 min
De module van de dakmotor heeft uitgangen die een spanning geven evenredig met de motorstroom. Stel: de spanning is 0,50 V per ampère, en ze komt op A7. Normaal trekt de motor tot 1,9 A (60 N), met ijs tot 2,5 A.
a
Welke ADC-waarden horen bij 1,9 A, 2,5 A en de blokkeerstroom (10 A: let op het bereik)?
1,9 A: 0,95 V → N=194; 2,5 A: 1,25 V → 256; 10 A: 5,0 V → 1023, de grens van het bereik (vanaf 10 A meet je niets meer bij).
b
Kies een drempel voor 'geblokkeerd'. Waarom mag je bij het aanlopen niet meteen reageren op één meting?
Bv. 4,0 A (N ≈ 409), ruim boven 2,5 A en ver onder 10 A. Bij het aanlopen en bij een windstoot kan de stroom kort pieken: reageer pas als de stroom 200 ms boven de drempel blijft.
c
De stroom is door de PWM een blokgolf van 490 Hz. Hoe meet je ze betrouwbaar (hoofdstuk 25)?
De stroomsensor ziet pulsen; ofwel een RC-filter (τ van enkele ms) voor A7, ofwel veel metingen over een geheel aantal PWM-perioden middelen (bv. 100 in 20,4 ms).
d
Waarom is de time-out van 12 s alleen niet genoeg?
In 12 s trekt een geblokkeerde motor tot 368 N aan de riem en wordt de wikkeling heet (RI2=120W): de rail of de riem kan beschadigen voor de time-out ingrijpt. Stroombewaking stopt binnen een fractie van een seconde.
26.17
Debat: stappenmotor of gelijkstroommotor voor het kasdak?
Uitdagen6Argumenteren25 min
Een groepje stelt voor het kasdak een NEMA 23-stappenmotor voor (houdkoppel ±1,2 N·m) op dezelfde tandriemschijf, zonder eindeloopschakelaars: 'we tellen de stappen, dan weten we altijd waar het paneel is'.
a
Geef twee argumenten voor en twee tegen, met getallen waar het kan (koppel, zelfremming, stroom in stilstand).
Voor: exacte positie en snelheid zonder sensor; geen aanloopstroom; geen borstels. Tegen: 1,2 N·m houdkoppel is 1,2 / 0,0159 = 75 N aan de riem, minder dan de 120 N met reserve (en het koppel zakt bij toerental); zonder stroom niet zelfremmend; trekt ook in stilstand stroom om het paneel te houden (uren per dag); stappen verloren door ijs = positie fout zonder dat iemand het merkt.
b
Wat gebeurt er met het paneel als de stroom uitvalt, bij elk van beide ontwerpen?
Wormwielmotor: het paneel blijft staan (zelfremmend). Stappenmotor zonder stroom: het paneel glijdt naar beneden en het dak gaat open (tan 25° > μs, hoofdstuk 8), ook bij regen.
c
Welk ontwerp kies jij? Kan een combinatie de beste eigenschappen samenbrengen?
De wormwielmotor met eindeloopschakelaars. Een combinatie: een stappenmotor met een worm of een rem, plus minstens één referentieschakelaar om na het opstarten de nulstand te zoeken; duurder en ingewikkelder voor een dak dat een halve minuut per dag beweegt.